Глава 4

Векторные пространства

[129/100%]
Показать
LaTeX
§
Задача 4.1.1

Определите, какие из следующих подмножеств Rn\mathbb {R}^{n} на самом деле являются подпространствами Rn\mathbb {R}^{n} (n>2)(n > 2).

?
(a)

{x→∣xi≥0}\left\{ \overrightarrow {x} \mid x_i \geq 0\right\};

(b)

{x→∣x1=0}\left\{ \overrightarrow {x} \mid x_1 = 0\right\};

(c)

{x→∣x1x2=0}\left\{ \overrightarrow {x} \mid x_1 x_2 = 0\right\};

(d)

{x→∣∑j=1nxj=0}\left\{ \overrightarrow {x} \bigm | \sum_{j=1}^{n} x_j = 0\right\};

(e)

{x→∣∑j=1nxj=1}\left\{ \overrightarrow {x} \bigm | \sum_{j=1}^{n} x_j = 1\right\};

(f)

{x→∣Ax→=b→, где Am×n≠0→ и b→m×1≠0→}\left\{ \overrightarrow {x} \mid \mathbf{A}\overrightarrow {x} = \overrightarrow {b}, \text{ где } \mathbf{A}_{m \times n} \neq \overrightarrow {0} \text{ и } \overrightarrow {b}_{m \times 1} \neq \overrightarrow {0}\right\}.

Задача 4.1.2

Определите, какие из следующих подмножеств Rn×n\mathbb {R}^{n \times n} на самом деле являются подпространствами Rn×n\mathbb {R}^{n \times n}.

?
(a)

Симметричные матрицы.

(b)

Диагональные матрицы.

(c)

Невырожденные матрицы.

(d)

Вырожденные матрицы.

(e)

Треугольные матрицы.

(f)

Верхнетреугольные матрицы.

(g)

Все матрицы, коммутирующие с данной матрицей A\mathbf{A}.

(h)

Все матрицы такие, что A2=A\mathbf{A}^2 = \mathbf{A}.

(i)

Все матрицы такие, что trace⁡(A)=0\operatorname {trace}(\mathbf{A}) = 0.

Задача 4.1.3

Если X\mathcal{X} — плоскость, проходящая через начало координат в R3\mathbb {R}^{3}, а Y\mathcal{Y} — прямая, проходящая через начало координат и перпендикулярная X\mathcal{X}, чему равно X+Y\mathcal{X} + \mathcal{Y}?

?
Задача 4.1.4

Почему вещественное или комплексное ненулевое векторное пространство обязательно содержит бесконечное число векторов?

?
Задача 4.1.5

Изобразите в R3\mathbb {R}^{3} подпространство, порождённое каждым из следующих наборов.

?
(a)

{(132),(264),(−3−9−6)}\left\{ \begin{pmatrix} 1 \\ 3 \\ 2 \end{pmatrix}, \begin{pmatrix} 2 \\ 6 \\ 4 \end{pmatrix}, \begin{pmatrix} -3 \\ -9 \\ -6 \end{pmatrix}\right\};

(b)

{(−400),(050),(110)}\left\{ \begin{pmatrix} -4 \\ 0 \\ 0 \end{pmatrix}, \begin{pmatrix} 0 \\ 5 \\ 0 \end{pmatrix}, \begin{pmatrix} 1 \\ 1 \\ 0 \end{pmatrix}\right\};

(c)

{(100),(110),(111)}\left\{ \begin{pmatrix} 1 \\ 0 \\ 0 \end{pmatrix}, \begin{pmatrix} 1 \\ 1 \\ 0 \end{pmatrix}, \begin{pmatrix} 1 \\ 1 \\ 1 \end{pmatrix}\right\}.

Задача 4.1.6

Какие из следующих наборов являются порождающими для R3\mathbb {R}^{3}?

?
(a)

{(111)}\left\{ (1 \enspace 1 \enspace 1)\right\};

(b)

{(100),(001)}\left\{ (1 \enspace 0 \enspace 0), (0 \enspace 0 \enspace 1)\right\};

(c)

{(100),(010),(001),(111)}\left\{ (1 \enspace 0 \enspace 0), (0 \enspace 1 \enspace 0), (0 \enspace 0 \enspace 1), (1 \enspace 1 \enspace 1)\right\};

(d)

{(121),(20−1),(441)}\left\{ (1 \enspace 2 \enspace 1), (2 \enspace 0 \enspace {-1}), (4 \enspace 4 \enspace 1)\right\};

(e)

{(121),(20−1),(440)}\left\{ (1 \enspace 2 \enspace 1), (2 \enspace 0 \enspace {-1}), (4 \enspace 4 \enspace 0)\right\}.

Задача 4.1.7

Для векторного пространства V\mathcal{V} и для M,N⊆V\mathcal{M}, \mathcal{N} \subseteq \mathcal{V} объясните, почему

span⁡(M∪N)=span⁡(M)+span⁡(N). \operatorname {span}(\mathcal{M} \cup \mathcal{N}) = \operatorname {span}(\mathcal{M}) + \operatorname {span}(\mathcal{N}).
?
Задача 4.1.8

Пусть X\mathcal{X} и Y\mathcal{Y} — два подпространства векторного пространства V\mathcal{V}.

?
(a)

Докажите, что пересечение X∩Y\mathcal{X} \cap \mathcal{Y} также является подпространством V\mathcal{V}.

(b)

Покажите, что объединение X∪Y\mathcal{X} \cup \mathcal{Y} не обязано быть подпространством V\mathcal{V}.

Задача 4.1.9

Для A∈Rm×n\mathbf{A} \in \mathbb {R}^{m \times n} и S⊆Rn×1\mathcal{S} \subseteq \mathbb {R}^{n \times 1} множество A(S)={Ax→∣x→∈S}\mathbf{A}(\mathcal{S}) = \left\{ \mathbf{A}\overrightarrow {x} \mid \overrightarrow {x} \in \mathcal{S}\right\} содержит все возможные произведения A\mathbf{A} на векторы из S\mathcal{S}. Мы называем A(S)\mathbf{A}(\mathcal{S}) множеством образов S\mathcal{S} под действием A\mathbf{A}.

?
(a)

Если S\mathcal{S} — подпространство Rn\mathbb {R}^{n}, докажите, что A(S)\mathbf{A}(\mathcal{S}) является подпространством Rm\mathbb {R}^{m}.

(b)

Если s→1,s→2,…,s→k\overrightarrow {s}_1, \overrightarrow {s}_2, \ldots , \overrightarrow {s}_k порождают S\mathcal{S}, покажите, что As→1,As→2,…,As→k\mathbf{A}\overrightarrow {s}_1, \mathbf{A}\overrightarrow {s}_2, \ldots , \mathbf{A}\overrightarrow {s}_k порождают A(S)\mathbf{A}(\mathcal{S}).

Задача 4.1.10

Используя обычные сложение и умножение, определите, являются ли следующие множества векторными пространствами над полем вещественных чисел.

?
(a)

R\mathbb {R};

(b)

C\mathbb {C};

(c)

Рациональные числа.

Задача 4.1.11

Пусть M={m→1,m→2,…,m→r}\mathcal{M} = \left\{ \overrightarrow {m}_1, \overrightarrow {m}_2, \ldots , \overrightarrow {m}_r\right\} и N={m→1,m→2,…,m→r,v→}\mathcal{N} = \left\{ \overrightarrow {m}_1, \overrightarrow {m}_2, \ldots , \overrightarrow {m}_r, \overrightarrow {v}\right\} — два множества векторов из одного и того же векторного пространства. Докажите, что span⁡(M)=span⁡(N)\operatorname {span}(\mathcal{M}) = \operatorname {span}(\mathcal{N}) тогда и только тогда, когда v→∈span⁡(M)\overrightarrow {v} \in \operatorname {span}(\mathcal{M}).

?
Задача 4.1.12

Для множества векторов S={v→1,v→2,…,v→n}\mathcal{S} = \left\{ \overrightarrow {v}_1, \overrightarrow {v}_2, \ldots , \overrightarrow {v}_n\right\} докажите, что span⁡(S)\operatorname {span}(\mathcal{S}) является пересечением всех подпространств, содержащих S\mathcal{S}.

?
§
Задача 4.2.1

Определите порождающие множества для каждого из четырёх фундаментальных подпространств, связанных с

A=(12115−2−404−212249). \mathbf{A} = \begin{pmatrix} 1 & 2 & 1 & 1 & 5 \\ -2 & -4 & 0 & 4 & -2 \\ 1 & 2 & 2 & 4 & 9 \end{pmatrix}.

Четыре фундаментальных подпространства, связанные с Am×n\mathbf{A}_{m \times n}, — это область значений, или пространство столбцов, R(A)={Ax→}⊆RmR(\mathbf{A}) = \left\{ \mathbf{A}\overrightarrow {x}\right\} \subseteq \mathbb {R}^{m}, пространство строк, или левая область значений, R(AT)={ATy→}⊆RnR(\mathbf{A}^T) = \left\{ \mathbf{A}^T \overrightarrow {y}\right\} \subseteq \mathbb {R}^{n}, ядро N(A)={x→∣Ax→=0→}⊆RnN(\mathbf{A}) = \left\{ \overrightarrow {x} \mid \mathbf{A}\overrightarrow {x} = \overrightarrow {0}\right\} \subseteq \mathbb {R}^{n} и левое ядро N(AT)={y→∣ATy→=0→}⊆RmN(\mathbf{A}^T) = \left\{ \overrightarrow {y} \mid \mathbf{A}^T \overrightarrow {y} = \overrightarrow {0}\right\} \subseteq \mathbb {R}^{m}.

?
Задача 4.2.2

Рассмотрим систему линейных уравнений Am×nx→=b→\mathbf{A}_{m \times n} \overrightarrow {x} = \overrightarrow {b}.

?
(a)

Объясните, почему Ax→=b→\mathbf{A}\overrightarrow {x} = \overrightarrow {b} совместна тогда и только тогда, когда b→∈R(A)\overrightarrow {b} \in R(\mathbf{A}).

(b)

Объясните, почему совместная система Ax→=b→\mathbf{A}\overrightarrow {x} = \overrightarrow {b} имеет единственное решение тогда и только тогда, когда N(A)={0→}N(\mathbf{A}) = \left\{ \overrightarrow {0}\right\}.

Задача 4.2.3

Предположим, что A\mathbf{A} — матрица 3×33 \times 3, такая что

R={(123),(1−12)}иN={(−210)} \mathcal{R} = \left\{ \begin{pmatrix} 1 \\ 2 \\ 3 \end{pmatrix}, \begin{pmatrix} 1 \\ -1 \\ 2 \end{pmatrix}\right\} \quad \text{и} \quad \mathcal{N} = \left\{ \begin{pmatrix} -2 \\ 1 \\ 0 \end{pmatrix}\right\}

порождают R(A)R(\mathbf{A}) и N(A)N(\mathbf{A}) соответственно, и рассмотрим линейную систему Ax→=b→\mathbf{A}\overrightarrow {x} = \overrightarrow {b}, где b→=(1−70)\overrightarrow {b} = \begin{pmatrix} 1 \\ -7 \\ 0 \end{pmatrix}.

?
(a)

Объясните, почему Ax→=b→\mathbf{A}\overrightarrow {x} = \overrightarrow {b} обязательно совместна.

(b)

Объясните, почему Ax→=b→\mathbf{A}\overrightarrow {x} = \overrightarrow {b} не может иметь единственное решение.

Задача 4.2.4

Если A=(−111−21−103−42−103−53−103−64−103−64)\mathbf{A} = \begin{pmatrix} -1 & 1 & 1 & -2 & 1 \\ -1 & 0 & 3 & -4 & 2 \\ -1 & 0 & 3 & -5 & 3 \\ -1 & 0 & 3 & -6 & 4 \\ -1 & 0 & 3 & -6 & 4 \end{pmatrix} и b→=(−2−5−6−7−7)\overrightarrow {b} = \begin{pmatrix} -2 \\ -5 \\ -6 \\ -7 \\ -7 \end{pmatrix}, верно ли, что b→∈R(A)\overrightarrow {b} \in R(\mathbf{A})?

?
Задача 4.2.5

Предположим, что A\mathbf{A} — матрица n×nn \times n.

?
(a)

Если R(A)=RnR(\mathbf{A}) = \mathbb {R}^{n}, объясните, почему A\mathbf{A} обязательно невырождена.

(b)

Если A\mathbf{A} невырождена, опишите её четыре фундаментальных подпространства.

Задача 4.2.6

Рассмотрим матрицы A=(115206127)\mathbf{A} = \begin{pmatrix} 1 & 1 & 5 \\ 2 & 0 & 6 \\ 1 & 2 & 7 \end{pmatrix} и B=(1−444−860−45)\mathbf{B} = \begin{pmatrix} 1 & -4 & 4 \\ 4 & -8 & 6 \\ 0 & -4 & 5 \end{pmatrix}.

?
(a)

Имеют ли A\mathbf{A} и B\mathbf{B} одно и то же пространство строк?

(b)

Имеют ли A\mathbf{A} и B\mathbf{B} одно и то же пространство столбцов?

(c)

Имеют ли A\mathbf{A} и B\mathbf{B} одно и то же ядро?

(d)

Имеют ли A\mathbf{A} и B\mathbf{B} одно и то же левое ядро?

Задача 4.2.7

Если A=(A1A2)\mathbf{A} = \begin{pmatrix} \mathbf{A}_1 \\ \mathbf{A}_2 \end{pmatrix} — квадратная матрица, такая что N(A1)=R(A2T)N(\mathbf{A}_1) = R(\mathbf{A}_2^T), докажите, что A\mathbf{A} обязательно невырождена.

?
Задача 4.2.8

Рассмотрим систему линейных уравнений Ax→=b→\mathbf{A}\overrightarrow {x} = \overrightarrow {b}, для которой y→Tb→=0\overrightarrow {y}^T \overrightarrow {b} = 0 при всех y→∈N(AT)\overrightarrow {y} \in N(\mathbf{A}^T). Объясните, почему это означает, что система обязательно совместна.

?
Задача 4.2.9

Для матриц Am×n\mathbf{A}_{m \times n} и Bm×p\mathbf{B}_{m \times p} докажите, что

R(A∣B)=R(A)+R(B). R(\mathbf{A} \mid \mathbf{B}) = R(\mathbf{A}) + R(\mathbf{B}).
?
Задача 4.2.10

Пусть p→\overrightarrow {p} — некоторое частное решение линейной системы Ax→=b→\mathbf{A}\overrightarrow {x} = \overrightarrow {b}.

?
(a)

Объясните смысл множества

p→+N(A)={p→+h→∣h→∈N(A)}. \overrightarrow {p} + N(\mathbf{A}) = \left\{ \overrightarrow {p} + \overrightarrow {h} \mid \overrightarrow {h} \in N(\mathbf{A})\right\} .
(b)

Если rk⁡(A3×3)=1\operatorname {rk}\left(\mathbf{A}_{3 \times 3}\right) = 1, нарисуйте набросок p→+N(A)\overrightarrow {p} + N(\mathbf{A}) в R3\mathbb {R}^{3}.

(c)

Повторите пункт (б) для случая rk⁡(A3×3)=2\operatorname {rk}\left(\mathbf{A}_{3 \times 3}\right) = 2.

Задача 4.2.11

Предположим, что Ax→=b→\mathbf{A}\overrightarrow {x} = \overrightarrow {b} — совместная система линейных уравнений, и пусть a→∈R(AT)\overrightarrow {a} \in R(\mathbf{A}^T). Докажите, что скалярное произведение a→Tx→\overrightarrow {a}^T \overrightarrow {x} постоянно для всех решений уравнения Ax→=b→\mathbf{A}\overrightarrow {x} = \overrightarrow {b}.

?
Задача 4.2.12

Для матриц, для которых определено произведение AB\mathbf{A}\mathbf{B}, объясните, почему верно каждое из следующих утверждений.

?
(a)

R(AB)⊆R(A)R(\mathbf{A}\mathbf{B}) \subseteq R(\mathbf{A}).

(b)

N(AB)⊇N(B)N(\mathbf{A}\mathbf{B}) \supseteq N(\mathbf{B}).

Задача 4.2.13

Предположим, что B={b→1,b→2,…,b→n}\mathcal{B} = \left\{ \overrightarrow {b}_1, \overrightarrow {b}_2, \ldots , \overrightarrow {b}_n\right\} — порождающее множество для R(B)R(\mathbf{B}). Докажите, что A(B)={Ab→1,Ab→2,…,Ab→n}\mathbf{A}(\mathcal{B}) = \left\{ \mathbf{A}\overrightarrow {b}_1, \mathbf{A}\overrightarrow {b}_2, \ldots , \mathbf{A}\overrightarrow {b}_n\right\} — порождающее множество для R(AB)R(\mathbf{A}\mathbf{B}).

?
§
Задача 4.3.1

Определите, какие из следующих множеств линейно независимы. Для линейно зависимых множеств запишите один из векторов в виде линейной комбинации остальных.

?
(a)

{(123),(210),(159)}\left\{ \begin{pmatrix} 1 \\ 2 \\ 3 \end{pmatrix}, \begin{pmatrix} 2 \\ 1 \\ 0 \end{pmatrix}, \begin{pmatrix} 1 \\ 5 \\ 9 \end{pmatrix}\right\};

(b)

{(123),(045),(006),(111)}\left\{ (1 \enspace 2 \enspace 3), (0 \enspace 4 \enspace 5), (0 \enspace 0 \enspace 6), (1 \enspace 1 \enspace 1)\right\};

(c)

{(321),(100),(210)}\left\{ \begin{pmatrix} 3 \\ 2 \\ 1 \end{pmatrix}, \begin{pmatrix} 1 \\ 0 \\ 0 \end{pmatrix}, \begin{pmatrix} 2 \\ 1 \\ 0 \end{pmatrix}\right\};

(d)

{(2222),(2202),(2022)}\left\{ (2 \enspace 2 \enspace 2 \enspace 2), (2 \enspace 2 \enspace 0 \enspace 2), (2 \enspace 0 \enspace 2 \enspace 2)\right\};

(e)

{(1204030),(0204130),(0214030),(0204031)}\left\{ \begin{pmatrix} 1 \\ 2 \\ 0 \\ 4 \\ 0 \\ 3 \\ 0 \end{pmatrix}, \begin{pmatrix} 0 \\ 2 \\ 0 \\ 4 \\ 1 \\ 3 \\ 0 \end{pmatrix}, \begin{pmatrix} 0 \\ 2 \\ 1 \\ 4 \\ 0 \\ 3 \\ 0 \end{pmatrix}, \begin{pmatrix} 0 \\ 2 \\ 0 \\ 4 \\ 0 \\ 3 \\ 1 \end{pmatrix}\right\}.

Задача 4.3.2

Рассмотрим матрицу A=(211042126322)\mathbf{A} = \begin{pmatrix} 2 & 1 & 1 & 0 \\ 4 & 2 & 1 & 2 \\ 6 & 3 & 2 & 2 \end{pmatrix}.

?
(a)

Определите максимальное линейно независимое подмножество столбцов матрицы A\mathbf{A}.

(b)

Определите общее число линейно независимых подмножеств, которые можно составить из столбцов матрицы A\mathbf{A}.

Задача 4.3.3

Предположим, что в популяции из миллиона детей рост каждого ребёнка измеряется в возрасте 1 год, 2 года и 3 года, и эти данные собираются в матрицу

\begin{array}{c}\begin{array}{ccc} \phantom{\# 1} & \text{1 год} & \text{2 года} \quad \text{3 года} \end{array}\\ \begin{array}{c} \# 1 \\ \# 2 \\ \vdots \\ \# i \\ \vdots \end{array} \begin{pmatrix} h_{11} & h_{12} & h_{13} \\ h_{21} & h_{22} & h_{23} \\ \vdots & \vdots & \vdots \\ h_{i1} & h_{i2} & h_{i3} \\ \vdots & \vdots & \vdots \end{array}

= H.

Объясните, почему существует не более трёх «независимых детей» в том смысле, что рост всех остальных детей должен быть комбинацией этих «независимых».

?
Задача 4.3.4

Рассмотрим определённый вид полевых цветов, у которого каждое растение имеет несколько стеблей, листьев и цветков, и для каждого растения пусть выполняется следующее. S=S = средняя длина стебля (в дюймах). L=L = средняя ширина листа (в дюймах). F=F = число цветков. Исследованы четыре конкретных растения, и информация сведена в следующую матрицу:

\begin{array}{c}\begin{array}{ccc} \phantom{\# 1} & S \quad L \quad F \end{array}\\ \begin{array}{c} \# 1 \\ \# 2 \\ \# 3 \\ \# 4 \end{array} \begin{pmatrix} 1 & 1 & 10 \\ 2 & 1 & 12 \\ 2 & 2 & 15 \\ 3 & 2 & 17 \end{array}

= A.

Для этих четырёх растений определите, существует ли линейная зависимость между SS, LL и FF. Другими словами, существуют ли константы α0,α1,α2\alpha_0, \alpha_1, \alpha_2 и α3\alpha_3, такие что α0+α1S+α2L+α3F=0\alpha_0 + \alpha_1 S + \alpha_2 L + \alpha_3 F = 0?

?
Задача 4.3.5

Пусть S={0→}\mathcal{S} = \left\{ \overrightarrow {0}\right\} — множество, содержащее только нулевой вектор.

?
(a)

Объясните, почему S\mathcal{S} обязательно линейно зависимо.

(b)

Объясните, почему любое множество, содержащее нулевой вектор, обязательно линейно зависимо.

Задача 4.3.6

Если T\mathbf{T} — треугольная матрица, у которой каждое tii≠0t_{ii} \neq 0, объясните, почему строки и столбцы матрицы T\mathbf{T} обязательно образуют линейно независимые множества.

?
Задача 4.3.7

Определите, является ли следующее множество матриц линейно независимым:

{(1000),(1100),(1110),(1111)}. \left\{ \begin{pmatrix} 1 & 0 \\ 0 & 0 \end{pmatrix}, \begin{pmatrix} 1 & 1 \\ 0 & 0 \end{pmatrix}, \begin{pmatrix} 1 & 1 \\ 1 & 0 \end{pmatrix}, \begin{pmatrix} 1 & 1 \\ 1 & 1 \end{pmatrix}\right\} .
?
Задача 4.3.8

Не проводя никаких вычислений, определите, является ли следующая матрица вырожденной или невырожденной:

A=(n11⋯11n1⋯111n⋯1⋮⋮⋮⋱⋮111⋯n)n×n. \mathbf{A} = \begin{pmatrix} n & 1 & 1 & \cdots & 1 \\ 1 & n & 1 & \cdots & 1 \\ 1 & 1 & n & \cdots & 1 \\ \vdots & \vdots & \vdots & \ddots & \vdots \\ 1 & 1 & 1 & \cdots & n \end{pmatrix}_{n \times n}.
?
Задача 4.3.9

В теории вопрос о том, является ли данное множество линейно независимым, — это чётко поставленная задача с прямолинейным решением. На практике, однако, эта задача зачастую оказывается не столь чётко определённой, поскольку она осложняется тем фактом, что обычно мы не можем использовать точную арифметику, и в зависимости от точности вычислений могут получаться противоречивые выводы. Например, пусть

S={(.1.4.7),(.2.5.8),(.3.6.901)}. \mathcal{S} = \left\{ \begin{pmatrix} .1 \\ .4 \\ .7 \end{pmatrix}, \begin{pmatrix} .2 \\ .5 \\ .8 \end{pmatrix}, \begin{pmatrix} .3 \\ .6 \\ .901 \end{pmatrix}\right\} .
?
(a)

Используя точную арифметику, определите, является ли S\mathcal{S} линейно независимым.

(b)

Используя 3-значную арифметику (без выбора ведущего элемента и без масштабирования), определите, является ли S\mathcal{S} линейно независимым.

Задача 4.3.10

Если Am×n\mathbf{A}_{m \times n} — матрица, такая что ∑j=1naij=0\sum_{j=1}^{n} a_{ij} = 0 для каждого i=1,2,…,mi = 1, 2, \ldots , m (т.е. сумма элементов каждой строки равна 00), объясните, почему столбцы A\mathbf{A} образуют линейно зависимое множество, и, следовательно, rk⁡(A)<n\operatorname {rk}\left(\mathbf{A}\right) < n.

?
Задача 4.3.11

Если S={u→1,u→2,…,u→n}\mathcal{S} = \left\{ \overrightarrow {u}_1, \overrightarrow {u}_2, \ldots , \overrightarrow {u}_n\right\} — линейно независимое подмножество Rm×1\mathbb {R}^{m \times 1}, а Pm×m\mathbf{P}_{m \times m} — невырожденная матрица, объясните, почему множество

P(S)={Pu→1,Pu→2,…,Pu→n} \mathbf{P}(\mathcal{S}) = \left\{ \mathbf{P}\overrightarrow {u}_1, \mathbf{P}\overrightarrow {u}_2, \ldots , \mathbf{P}\overrightarrow {u}_n\right\}

также обязано быть линейно независимым. Остаётся ли этот результат верным, если P\mathbf{P} вырождена?

?
Задача 4.3.12

Предположим, что S={u→1,u→2,…,u→n}\mathcal{S} = \left\{ \overrightarrow {u}_1, \overrightarrow {u}_2, \ldots , \overrightarrow {u}_n\right\} — множество векторов из Rm\mathbb {R}^{m}. Докажите, что S\mathcal{S} линейно независимо тогда и только тогда, когда множество

S′={u→1,  ∑i=12u→i,  ∑i=13u→i,  …,  ∑i=1nu→i} \mathcal{S}' = \left\{ \overrightarrow {u}_1, \; \sum _{i=1}^{2} \overrightarrow {u}_i, \; \sum _{i=1}^{3} \overrightarrow {u}_i, \; \ldots , \; \sum _{i=1}^{n} \overrightarrow {u}_i\right\}

линейно независимо.

?
Задача 4.3.13

Какие из следующих множеств функций линейно независимы?

?
(a)

{sin⁡x,  cos⁡x,  xsin⁡x}\left\{ \sin x, \; \cos x, \; x \sin x\right\};

(b)

{ex,  xex,  x2ex}\left\{ e^x, \; x e^x, \; x^2 e^x\right\};

(c)

{sin⁡2x,  cos⁡2x,  cos⁡2x}\left\{ \sin^2 x, \; \cos^2 x, \; \cos 2x\right\}.

Задача 4.3.14

Докажите, что утверждение, обратное к утверждению из примера 4.3.6, ложно, показав, что S={x3,  ∣x∣3}\mathcal{S} = \left\{ x^3, \; \left|x\right|^3\right\} — линейно независимое множество, но соответствующая матрица Вронского W(x)\mathbf{W}(x) вырождена при всех значениях xx.

Пример 4.3.6, на который дана ссылка выше: если множество функций линейно зависимо на интервале, то его матрица Вронского вырождена в каждой точке этого интервала.

?
Задача 4.3.15

Если AT\mathbf{A}^T диагонально доминантна, объясните, почему при решении Ax→=b→\mathbf{A}\overrightarrow {x} = \overrightarrow {b} методом гауссова исключения не требуется частичный выбор ведущего элемента.

?
§
Задача 4.4.1

Найдите размерности четырёх фундаментальных подпространств, связанных с

A=(122324133614). \mathbf{A} = \begin{pmatrix} 1 & 2 & 2 & 3 \\ 2 & 4 & 1 & 3 \\ 3 & 6 & 1 & 4 \end{pmatrix}.
?
Задача 4.4.2

Найдите базис для каждого из четырёх фундаментальных подпространств, связанных с

A=(120213619624175). \mathbf{A} = \begin{pmatrix} 1 & 2 & 0 & 2 & 1 \\ 3 & 6 & 1 & 9 & 6 \\ 2 & 4 & 1 & 7 & 5 \end{pmatrix}.
?
Задача 4.4.3

Определите размерность пространства, натянутого на множество

S={(12−13),(1002),(28−48),(1111),(3306)}. \mathcal{S} = \left\{ \begin{pmatrix} 1 \\ 2 \\ -1 \\ 3 \end{pmatrix}, \begin{pmatrix} 1 \\ 0 \\ 0 \\ 2 \end{pmatrix}, \begin{pmatrix} 2 \\ 8 \\ -4 \\ 8 \end{pmatrix}, \begin{pmatrix} 1 \\ 1 \\ 1 \\ 1 \end{pmatrix}, \begin{pmatrix} 3 \\ 3 \\ 0 \\ 6 \end{pmatrix}\right\} .
?
Задача 4.4.4

Определите размерности каждого из следующих векторных пространств:

?
(a)

Пространство многочленов степени не выше nn.

(b)

Пространство Rm×n\mathbb {R}^{m \times n} матриц размера m×nm \times n.

(c)

Пространство симметричных матриц размера n×nn \times n.

Задача 4.4.5

Рассмотрим следующую матрицу и вектор-столбец:

A=(122052431836155)иv→=(−81330). \mathbf{A} = \begin{pmatrix} 1 & 2 & 2 & 0 & 5 \\ 2 & 4 & 3 & 1 & 8 \\ 3 & 6 & 1 & 5 & 5 \end{pmatrix} \quad \text{и} \quad \overrightarrow {v} = \begin{pmatrix} -8 \\ 1 \\ 3 \\ 3 \\ 0 \end{pmatrix}.

Убедитесь, что v→∈N(A)\overrightarrow {v} \in N(\mathbf{A}), а затем дополните {v→}\left\{ \overrightarrow {v}\right\} до базиса N(A)N(\mathbf{A}).

Приём из примера 4.4.5: если дано независимое множество и дополнительные векторы-кандидаты, поместите их вместе в качестве столбцов матрицы и приведите её к ступенчатому виду; столбцы, оказавшиеся базисными, определяют максимальное линейно независимое подмножество, содержащее исходное множество, а значит и базис пространства, которое они натягивают.

?
Задача 4.4.6

Определите, является ли множество

B={(232),(11−1)} \mathcal{B} = \left\{ \begin{pmatrix} 2 \\ 3 \\ 2 \end{pmatrix}, \begin{pmatrix} 1 \\ 1 \\ -1 \end{pmatrix}\right\}

базисом пространства, натянутого на множество

A={(123),(587),(341)}. \mathcal{A} = \left\{ \begin{pmatrix} 1 \\ 2 \\ 3 \end{pmatrix}, \begin{pmatrix} 5 \\ 8 \\ 7 \end{pmatrix}, \begin{pmatrix} 3 \\ 4 \\ 1 \end{pmatrix}\right\} .
?
Задача 4.4.7

Постройте однородную систему уравнений 4×44 \times 4, не имеющую нулевых коэффициентов и обладающую тремя линейно независимыми решениями.

?
Задача 4.4.8

Пусть B={b→1,b→2,…,b→n}\mathcal{B} = \left\{ \overrightarrow {b}_1, \overrightarrow {b}_2, \ldots , \overrightarrow {b}_n\right\} — базис векторного пространства V\mathcal{V}. Докажите, что каждый вектор v→∈V\overrightarrow {v} \in \mathcal{V} может быть представлен в виде линейной комбинации b→i\overrightarrow {b}_i

v→=α1b→1+α2b→2+⋯+αnb→n, \overrightarrow {v} = \alpha _1 \overrightarrow {b}_1 + \alpha _2 \overrightarrow {b}_2 + \cdots + \alpha _n \overrightarrow {b}_n,

единственным способом — то есть координаты αi\alpha_i определены однозначно.

?
Задача 4.4.9

Для A∈Rm×n\mathbf{A} \in \mathbb {R}^{m \times n} и подпространства S\mathcal{S} пространства Rn×1\mathbb {R}^{n \times 1} образ

A(S)={Ax→∣x→∈S} \mathbf{A}(\mathcal{S}) = \left\{ \mathbf{A}\overrightarrow {x} \mid \overrightarrow {x} \in \mathcal{S}\right\}

пространства S\mathcal{S} при отображении A\mathbf{A} является подпространством Rm×1\mathbb {R}^{m \times 1} — вспомните упражнение 4.1.9. Докажите, что если S∩N(A)=0→\mathcal{S} \cap N(\mathbf{A}) = \overrightarrow {0}, то dim⁡A(S)=dim⁡(S)\dim \mathbf{A}(\mathcal{S}) = \dim (\mathcal{S}).

?
Задача 4.4.10

Объясните, почему ∣rk⁡(A)−rk⁡(B)∣≤rk⁡(A−B)\left|\operatorname {rk}\left(\mathbf{A}\right) - \operatorname {rk}\left(\mathbf{B}\right)\right| \leq \operatorname {rk}\left(\mathbf{A} - \mathbf{B}\right).

?
Задача 4.4.11

Если rk⁡(Am×n)=r\operatorname {rk}\left(\mathbf{A}_{m \times n}\right) = r и rk⁡(Em×n)=k≤r\operatorname {rk}\left(\mathbf{E}_{m \times n}\right) = k \leq r, объясните, почему

r−k≤rk⁡(A+E)≤r+k. r - k \leq \operatorname {rk}\left(\mathbf{A} + \mathbf{E}\right) \leq r + k.

Другими словами, это означает, что возмущение ранга kk может изменить ранг не более чем на kk.

Результат примера 4.4.8: rk⁡(A+B)≤rk⁡(A)+rk⁡(B)\operatorname {rk}\left(\mathbf{A} + \mathbf{B}\right) \leq \operatorname {rk}\left(\mathbf{A}\right) + \operatorname {rk}\left(\mathbf{B}\right) для любых матриц A,B\mathbf{A}, \mathbf{B} одинаковой формы.

?
Задача 4.4.12

Объясните, почему всякое ненулевое подпространство V⊆Rn\mathcal{V} \subseteq \mathbb {R}^{n} обязательно обладает базисом.

?
Задача 4.4.13

Объясните, почему любой набор из m−1m - 1 строк матрицы инцидентности E\mathbf{E} связного ориентированного графа с mm узлами линейно независим.

?
Задача 4.4.14

Для матрицы инцидентности E\mathbf{E} ориентированного графа объясните, почему

[EET]ij={число рёбер в узле iпри i=j,−(число рёбер между узлами i и j)при i≠j. \left[\mathbf{E}\mathbf{E}^T\right]_{ij} = \begin{cases} \text{число рёбер в узле } i & \text{при } i = j, \\ -(\text{число рёбер между узлами } i \text{ и } j) & \text{при } i \neq j. \end{cases}
?
Задача 4.4.15

Если M\mathcal{M} и N\mathcal{N} — подмножества пространства V\mathcal{V}, объясните, почему

dim⁡(span⁡(M∪N))=dim⁡(span⁡(M))+dim⁡(span⁡(N))−dim⁡(span⁡(M)∩span⁡(N)). \dim \left(\operatorname {span}(\mathcal{M} \cup \mathcal{N})\right) = \dim \left(\operatorname {span}(\mathcal{M})\right) + \dim \left(\operatorname {span}(\mathcal{N})\right) - \dim \left(\operatorname {span}(\mathcal{M}) \cap \operatorname {span}(\mathcal{N})\right).
?
Задача 4.4.16

Рассмотрим две матрицы Am×n\mathbf{A}_{m \times n} и Bm×k\mathbf{B}_{m \times k}.

?
(a)

Объясните, почему

rk⁡(A∣B)=rk⁡(A)+rk⁡(B)−dim⁡(R(A)∩R(B)). \operatorname {rk}\left(\mathbf{A} \mid \mathbf{B}\right) = \operatorname {rk}\left(\mathbf{A}\right) + \operatorname {rk}\left(\mathbf{B}\right) - \dim \left(R(\mathbf{A}) \cap R(\mathbf{B})\right).
(b)

Теперь объясните, почему

dim⁡N(A∣B)=dim⁡N(A)+dim⁡N(B)+dim⁡(R(A)∩R(B)). \dim N(\mathbf{A} \mid \mathbf{B}) = \dim N(\mathbf{A}) + \dim N(\mathbf{B}) + \dim \left(R(\mathbf{A}) \cap R(\mathbf{B})\right).
(c)

Определите dim⁡(R(C)∩N(C))\dim \left(R(\mathbf{C}) \cap N(\mathbf{C})\right) и dim⁡(R(C)+N(C))\dim \left(R(\mathbf{C}) + N(\mathbf{C})\right) для

C=(−111−21−103−42−103−53−103−64−103−64). \mathbf{C} = \begin{pmatrix} -1 & 1 & 1 & -2 & 1 \\ -1 & 0 & 3 & -4 & 2 \\ -1 & 0 & 3 & -5 & 3 \\ -1 & 0 & 3 & -6 & 4 \\ -1 & 0 & 3 & -6 & 4 \end{pmatrix}.
Задача 4.4.17

Предположим, что A\mathbf{A} — матрица с mm строками, такая что система Ax→=b→\mathbf{A}\overrightarrow {x} = \overrightarrow {b} имеет единственное решение для каждого b→∈Rm\overrightarrow {b} \in \mathbb {R}^{m}. Объясните, почему это означает, что A\mathbf{A} обязательно квадратная и невырожденная.

?
Задача 4.4.18

Пусть S\mathcal{S} — множество решений совместной системы линейных уравнений Ax→=b→\mathbf{A}\overrightarrow {x} = \overrightarrow {b}.

?
(a)

Если Smax⁡={s→1,s→2,…,s→t}\mathcal{S}_{\max } = \left\{ \overrightarrow {s}_1, \overrightarrow {s}_2, \ldots , \overrightarrow {s}_t\right\} — максимальное независимое подмножество множества S\mathcal{S}, а p→\overrightarrow {p} — какое-либо частное решение, докажите, что

span⁡(Smax⁡)=span⁡{p→}+N(A). \operatorname {span}(\mathcal{S}_{\max }) = \operatorname {span}\left\{ \overrightarrow {p}\right\} + N(\mathbf{A}).
(b)

Если b→≠0→\overrightarrow {b} \neq \overrightarrow {0} и rk⁡(Am×n)=r\operatorname {rk}\left(\mathbf{A}_{m \times n}\right) = r, объясните, почему система Ax→=b→\mathbf{A}\overrightarrow {x} = \overrightarrow {b} имеет n−r+1n - r + 1 «независимых решений».

Задача 4.4.19

Пусть rk⁡(Am×n)=r\operatorname {rk}\left(\mathbf{A}_{m \times n}\right) = r, и предположим, что Ax→=b→\mathbf{A}\overrightarrow {x} = \overrightarrow {b} с b→≠0→\overrightarrow {b} \neq \overrightarrow {0} — совместная система. Если H={h→1,h→2,…,h→n−r}\mathcal{H} = \left\{ \overrightarrow {h}_1, \overrightarrow {h}_2, \ldots , \overrightarrow {h}_{n-r}\right\} — базис пространства N(A)N(\mathbf{A}), а p→\overrightarrow {p} — частное решение системы Ax→=b→\mathbf{A}\overrightarrow {x} = \overrightarrow {b}, покажите, что

Smax⁡={p→,  p→+h→1,  p→+h→2,  …,  p→+h→n−r} \mathcal{S}_{\max } = \left\{ \overrightarrow {p}, \; \overrightarrow {p} + \overrightarrow {h}_1, \; \overrightarrow {p} + \overrightarrow {h}_2, \; \ldots , \; \overrightarrow {p} + \overrightarrow {h}_{n-r}\right\}

является максимальным независимым множеством решений.

?
Задача 4.4.20

В примере 4.4.6 мы начинали с графа, чтобы построить матрицу, но ситуацию можно и обратить, начав с матрицы, чтобы построить связанный с ней граф. Графом матрицы An×n\mathbf{A}_{n \times n} (обозначаемым G(A)\mathcal{G}(\mathbf{A})) называется ориентированный граф на nn узлах {N1,N2,…,Nn}\left\{ N_1, N_2, \ldots , N_n\right\}, в котором существует ориентированное ребро, ведущее из NiN_i в NjN_j тогда и только тогда, когда aij≠0a_{ij} \neq 0. Ориентированный граф G(A)\mathcal{G}(\mathbf{A}) называется сильно связным, если для каждой пары узлов (Ni,Nk)(N_i, N_k) существует последовательность ориентированных рёбер, ведущая из NiN_i в NkN_k. Матрица A\mathbf{A} называется приводимой, если существует матрица перестановки P\mathbf{P} такая, что PTAP=(XY0→Z)\mathbf{P}^T \mathbf{A} \mathbf{P} = \begin{pmatrix} \mathbf{X} & \mathbf{Y} \\ \overrightarrow {0} & \mathbf{Z} \end{pmatrix}, где X\mathbf{X} и Z\mathbf{Z} — обе квадратные матрицы. В противном случае A\mathbf{A} называется неприводимой. Докажите, что G(A)\mathcal{G}(\mathbf{A}) сильно связен тогда и только тогда, когда A\mathbf{A} неприводима.

?
§
Задача 4.5.1

Проверьте, что rk⁡(ATA)=rk⁡(A)=rk⁡(AAT)\operatorname {rk}\left(\mathbf{A}^T \mathbf{A}\right) = \operatorname {rk}\left(\mathbf{A}\right) = \operatorname {rk}\left(\mathbf{A}\mathbf{A}^T\right) для

A=(131−4−1−310262−8). \mathbf{A} = \begin{pmatrix} 1 & 3 & 1 & -4 \\ -1 & -3 & 1 & 0 \\ 2 & 6 & 2 & -8 \end{pmatrix}.
?
Задача 4.5.2

Определите dim⁡(N(A)∩R(B))\dim \left(N(\mathbf{A}) \cap R(\mathbf{B})\right) для

A=(−211−422000)иB=(131−4−1−310262−8). \mathbf{A} = \begin{pmatrix} -2 & 1 & 1 \\ -4 & 2 & 2 \\ 0 & 0 & 0 \end{pmatrix} \quad \text{и} \quad \mathbf{B} = \begin{pmatrix} 1 & 3 & 1 & -4 \\ -1 & -3 & 1 & 0 \\ 2 & 6 & 2 & -8 \end{pmatrix}.
?
Задача 4.5.3

Для матриц, заданных в упражнении 4.5.2, воспользуйтесь процедурой, описанной на стр.211, чтобы определить базис пространства N(A)∩R(B)N(\mathbf{A}) \cap R(\mathbf{B}).

Процедура: для Am×n\mathbf{A}_{m \times n} и Bn×p\mathbf{B}_{n \times p} базис пространства N(A)∩R(B)N(\mathbf{A}) \cap R(\mathbf{B}) строится следующим образом — находим базис {x→1,…,x→r}\left\{ \overrightarrow {x}_1, \ldots , \overrightarrow {x}_r\right\} пространства R(B)R(\mathbf{B}), полагаем Xn×r=(x→1∣x→2∣⋯∣x→r)\mathbf{X}_{n \times r} = (\overrightarrow {x}_1 \mid \overrightarrow {x}_2 \mid \cdots \mid \overrightarrow {x}_r), находим базис {v→1,…,v→s}\left\{ \overrightarrow {v}_1, \ldots , \overrightarrow {v}_s\right\} пространства N(AX)N(\mathbf{A}\mathbf{X}), и тогда B={Xv→1,Xv→2,…,Xv→s}\mathcal{B} = \left\{ \mathbf{X}\overrightarrow {v}_1, \mathbf{X}\overrightarrow {v}_2, \ldots , \mathbf{X}\overrightarrow {v}_s\right\} — базис пространства N(A)∩R(B)N(\mathbf{A}) \cap R(\mathbf{B}).

?
Задача 4.5.4

Если A1A2⋯Ak\mathbf{A}_1 \mathbf{A}_2 \cdots \mathbf{A}_k — произведение квадратных матриц, в котором некоторая Ai\mathbf{A}_i вырождена, объясните, почему всё произведение должно быть вырожденным.

?
Задача 4.5.5

Для A∈Rm×n\mathbf{A} \in \mathbb {R}^{m \times n} объясните, почему из ATA=0\mathbf{A}^T \mathbf{A} = \mathbf{0} следует A=0\mathbf{A} = \mathbf{0}.

?
Задача 4.5.6

Найдите rk⁡(A)\operatorname {rk}\left(\mathbf{A}\right) и все невырожденные подматрицы максимального порядка в

A=(2−114−218−41). \mathbf{A} = \begin{pmatrix} 2 & -1 & 1 \\ 4 & -2 & 1 \\ 8 & -4 & 1 \end{pmatrix}.
?
Задача 4.5.7

Возможно ли, чтобы rk⁡(AB)<rk⁡(A)\operatorname {rk}\left(\mathbf{A}\mathbf{B}\right) < \operatorname {rk}\left(\mathbf{A}\right) и rk⁡(AB)<rk⁡(B)\operatorname {rk}\left(\mathbf{A}\mathbf{B}\right) < \operatorname {rk}\left(\mathbf{B}\right) для одной и той же пары матриц?

?
Задача 4.5.8

Верно ли, что rk⁡(AB)=rk⁡(BA)\operatorname {rk}\left(\mathbf{A}\mathbf{B}\right) = \operatorname {rk}\left(\mathbf{B}\mathbf{A}\right), когда оба произведения определены? Почему?

?
Задача 4.5.9

Объясните, почему rk⁡(AB)=rk⁡(A)−dim⁡(N(BT)∩R(AT))\operatorname {rk}\left(\mathbf{A}\mathbf{B}\right) = \operatorname {rk}\left(\mathbf{A}\right) - \dim \left(N(\mathbf{B}^T) \cap R(\mathbf{A}^T)\right).

?
Задача 4.5.10

Объясните, почему dim⁡N(Am×nBn×p)=dim⁡N(B)+dim⁡(R(B)∩N(A))\dim N(\mathbf{A}_{m \times n} \mathbf{B}_{n \times p}) = \dim N(\mathbf{B}) + \dim \left(R(\mathbf{B}) \cap N(\mathbf{A})\right).

?
Задача 4.5.11

Закон Сильвестра о нуль-мерности, сформулированный Джеймсом Дж. Сильвестром в 1884 году, утверждает, что для квадратных матриц A\mathbf{A} и B\mathbf{B}

max⁡{ν(A),ν(B)}≤ν(AB)≤ν(A)+ν(B), \max \left\{ \nu (\mathbf{A}), \nu (\mathbf{B})\right\} \leq \nu (\mathbf{A}\mathbf{B}) \leq \nu (\mathbf{A}) + \nu (\mathbf{B}),

где ν(⋆)=dim⁡N(⋆)\nu (\star ) = \dim N(\star ) обозначает нуль-мерность (размерность ядра).

?
(a)

Установите справедливость закона Сильвестра.

(b)

Покажите, что закон Сильвестра не выполняется для прямоугольных матриц, поскольку возможно ν(A)>ν(AB)\nu (\mathbf{A}) > \nu (\mathbf{A}\mathbf{B}). Возможно ли ν(B)>ν(AB)\nu (\mathbf{B}) > \nu (\mathbf{A}\mathbf{B})?

Задача 4.5.12

Для матриц Am×n\mathbf{A}_{m \times n} и Bn×p\mathbf{B}_{n \times p} докажите каждое из следующих утверждений:

?
(a)

rk⁡(AB)=rk⁡(A)\operatorname {rk}\left(\mathbf{A}\mathbf{B}\right) = \operatorname {rk}\left(\mathbf{A}\right) и R(AB)=R(A)R(\mathbf{A}\mathbf{B}) = R(\mathbf{A}), если rk⁡(B)=n\operatorname {rk}\left(\mathbf{B}\right) = n.

(b)

rk⁡(AB)=rk⁡(B)\operatorname {rk}\left(\mathbf{A}\mathbf{B}\right) = \operatorname {rk}\left(\mathbf{B}\right) и N(AB)=N(B)N(\mathbf{A}\mathbf{B}) = N(\mathbf{B}), если rk⁡(A)=n\operatorname {rk}\left(\mathbf{A}\right) = n.

Задача 4.5.13

Выполните следующие вычисления, используя матрицы:

A=(122412.01)иb→=(121.01). \mathbf{A} = \begin{pmatrix} 1 & 2 \\ 2 & 4 \\ 1 & 2.01 \end{pmatrix} \quad \text{и} \quad \overrightarrow {b} = \begin{pmatrix} 1 \\ 2 \\ 1.01 \end{pmatrix}.
?
(a)

Найдите rk⁡(A)\operatorname {rk}\left(\mathbf{A}\right) и решите Ax→=b→\mathbf{A}\overrightarrow {x} = \overrightarrow {b}, используя точную арифметику.

(b)

Найдите rk⁡(ATA)\operatorname {rk}\left(\mathbf{A}^T \mathbf{A}\right) и решите ATAx→=ATb→\mathbf{A}^T \mathbf{A}\overrightarrow {x} = \mathbf{A}^T \overrightarrow {b} точно.

(c)

Найдите rk⁡(A)\operatorname {rk}\left(\mathbf{A}\right) и решите Ax→=b→\mathbf{A}\overrightarrow {x} = \overrightarrow {b} с 3-значной арифметикой.

(d)

Найдите ATA\mathbf{A}^T \mathbf{A}, ATb→\mathbf{A}^T \overrightarrow {b} и решение ATAx→=ATb→\mathbf{A}^T \mathbf{A}\overrightarrow {x} = \mathbf{A}^T \overrightarrow {b} с 3-значной арифметикой.

Задача 4.5.14

Докажите, что если элементы матрицы Fr×r\mathbf{F}_{r \times r} удовлетворяют ∑j=1r∣fij∣<1\sum_{j=1}^{r} \left|f_{ij}\right| < 1 для каждого ii (т.е. каждая сумма модулей элементов строки <1< 1), то I+F\mathbf{I} + \mathbf{F} невырождена.

?
Задача 4.5.15

Если A=(WXYZ)\mathbf{A} = \begin{pmatrix} \mathbf{W} & \mathbf{X} \\ \mathbf{Y} & \mathbf{Z} \end{pmatrix}, где rk⁡(A)=r=rk⁡(Wr×r)\operatorname {rk}\left(\mathbf{A}\right) = r = \operatorname {rk}\left(\mathbf{W}_{r \times r}\right), покажите, что существуют матрицы B\mathbf{B} и C\mathbf{C} такие, что

A=(WWCBWBWC)=(IB)W(IC). \mathbf{A} = \begin{pmatrix} \mathbf{W} & \mathbf{W}\mathbf{C} \\ \mathbf{B}\mathbf{W} & \mathbf{B}\mathbf{W}\mathbf{C} \end{pmatrix} = \begin{pmatrix} \mathbf{I} \\ \mathbf{B} \end{pmatrix} \mathbf{W} \begin{pmatrix} \mathbf{I} & \mathbf{C} \end{pmatrix}.
?
Задача 4.5.16

Для сходящейся последовательности {Ak}k=1∞\left\{ \mathbf{A}_k\right\}_{k=1}^{\infty } матриц пусть A=lim⁡k→∞Ak\mathbf{A} = \lim_{k \rightarrow \infty } \mathbf{A}_k.

?
(a)

Докажите, что если каждая Ak\mathbf{A}_k вырождена, то A\mathbf{A} вырождена.

(b)

Если каждая Ak\mathbf{A}_k невырождена, обязана ли A\mathbf{A} быть невырожденной? Почему?

Задача 4.5.17

Установите справедливость результата Фробениуса 1911 года, утверждающего, что если ABC\mathbf{A}\mathbf{B}\mathbf{C} существует, то

rk⁡(AB)+rk⁡(BC)≤rk⁡(B)+rk⁡(ABC). \operatorname {rk}\left(\mathbf{A}\mathbf{B}\right) + \operatorname {rk}\left(\mathbf{B}\mathbf{C}\right) \leq \operatorname {rk}\left(\mathbf{B}\right) + \operatorname {rk}\left(\mathbf{A}\mathbf{B}\mathbf{C}\right).
?
Задача 4.5.18

Если A\mathbf{A} имеет размер n×nn \times n, докажите, что следующие утверждения эквивалентны:

  1. N(A)=N(A2)N(\mathbf{A}) = N(\mathbf{A}^2).

  2. R(A)=R(A2)R(\mathbf{A}) = R(\mathbf{A}^2).

  3. R(A)∩N(A)={0→}R(\mathbf{A}) \cap N(\mathbf{A}) = \left\{ \overrightarrow {0}\right\}.

?
Задача 4.5.19

Пусть A\mathbf{A} и B\mathbf{B} — матрицы размера n×nn \times n, такие что A=A2\mathbf{A} = \mathbf{A}^2, B=B2\mathbf{B} = \mathbf{B}^2 и AB=BA=0\mathbf{A}\mathbf{B} = \mathbf{B}\mathbf{A} = \mathbf{0}.

?
(a)

Докажите, что rk⁡(A+B)=rk⁡(A)+rk⁡(B)\operatorname {rk}\left(\mathbf{A} + \mathbf{B}\right) = \operatorname {rk}\left(\mathbf{A}\right) + \operatorname {rk}\left(\mathbf{B}\right).

(b)

Докажите, что rk⁡(A)+rk⁡(I−A)=n\operatorname {rk}\left(\mathbf{A}\right) + \operatorname {rk}\left(\mathbf{I} - \mathbf{A}\right) = n.

Задача 4.5.20

Для A∈Rm×n\mathbf{A} \in \mathbb {R}^{m \times n} такой, что rk⁡(A)=r\operatorname {rk}\left(\mathbf{A}\right) = r, пусть A=BC\mathbf{A} = \mathbf{B}\mathbf{C} — разложение A\mathbf{A} полного ранга, в котором Bm×r\mathbf{B}_{m \times r} — матрица базисных столбцов из A\mathbf{A}, а Cr×n\mathbf{C}_{r \times n} — матрица ненулевых строк из EA\mathbf{E}_{\mathbf{A}} (см. упражнение 3.9.8). Матрица, определённая как

A†=CT(BTACT)−1BT \mathbf{A}^{\dagger } = \mathbf{C}^T \left(\mathbf{B}^T \mathbf{A} \mathbf{C}^T\right)^{-1} \mathbf{B}^T

называется псевдообратной матрицей Мура–Пенроуза для A\mathbf{A}. Некоторые авторы называют A†\mathbf{A}^{\dagger } псевдообратной или обобщённой обратной матрицей для A\mathbf{A}.

?
(a)

Объясните, почему матрица BTACT\mathbf{B}^T \mathbf{A} \mathbf{C}^T невырождена.

(b)

Убедитесь, что x→=A†b→\overrightarrow {x} = \mathbf{A}^{\dagger } \overrightarrow {b} является решением нормальных уравнений ATAx→=ATb→\mathbf{A}^T \mathbf{A} \overrightarrow {x} = \mathbf{A}^T \overrightarrow {b} (а также Ax→=b→\mathbf{A}\overrightarrow {x} = \overrightarrow {b}, когда эта система совместна).

(c)

Покажите, что общее решение для ATAx→=ATb→\mathbf{A}^T \mathbf{A} \overrightarrow {x} = \mathbf{A}^T \overrightarrow {b} (а также Ax→=b→\mathbf{A}\overrightarrow {x} = \overrightarrow {b}, когда эта система совместна) можно записать как

x→=A†b→+(I−A†A)h→, \overrightarrow {x} = \mathbf{A}^{\dagger } \overrightarrow {b} + \left(\mathbf{I} - \mathbf{A}^{\dagger } \mathbf{A}\right) \overrightarrow {h},

где h→\overrightarrow {h} — «свободный» вектор-параметр из Rn×1\mathbb {R}^{n \times 1}.

(d)

Если r=nr = n, объясните, почему A†=(ATA)−1AT\mathbf{A}^{\dagger } = \left(\mathbf{A}^T \mathbf{A}\right)^{-1} \mathbf{A}^T.

(e)

Если A\mathbf{A} квадратная и невырожденная, объясните, почему A†=A−1\mathbf{A}^{\dagger } = \mathbf{A}^{-1}.

(f)

Убедитесь, что A†=CT(BTACT)−1BT\mathbf{A}^{\dagger } = \mathbf{C}^T \left(\mathbf{B}^T \mathbf{A} \mathbf{C}^T\right)^{-1} \mathbf{B}^T удовлетворяет уравнениям Пенроуза:

AA†A=A,(AA†)T=AA†,A†AA†=A†,(A†A)T=A†A. \mathbf{A}\mathbf{A}^{\dagger }\mathbf{A} = \mathbf{A}, \qquad \left(\mathbf{A}\mathbf{A}^{\dagger }\right)^T = \mathbf{A}\mathbf{A}^{\dagger }, \qquad \mathbf{A}^{\dagger }\mathbf{A}\mathbf{A}^{\dagger } = \mathbf{A}^{\dagger }, \qquad \left(\mathbf{A}^{\dagger }\mathbf{A}\right)^T = \mathbf{A}^{\dagger }\mathbf{A}.
§
Задача 4.6.1

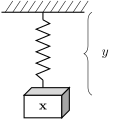
Закон Гука гласит, что смещение yy идеальной пружины пропорционально приложенной силе xx — т.е. y=kxy = kx для некоторой константы kk. Рассмотрим пружину, для которой kk неизвестна. К пружине прикрепляются различные грузы, и наблюдаются приведённые ниже смещения. Используя эти наблюдения, определите оценку методом наименьших квадратов для kk.

x (фунты)y (дюймы)511.1715.4817.51022.01226.3 \begin{array}{c|c} x \text{ (фунты)} & y \text{ (дюймы)} \\ \hline 5 & 11.1 \\ 7 & 15.4 \\ 8 & 17.5 \\ 10 & 22.0 \\ 12 & 26.3 \end{array}

Рисунок 4.6.6Рисунок 4.6.6

?
Задача 4.6.2

Покажите, что угловой коэффициент прямой, проходящей через начало координат в R2\mathbb {R}^{2} и наиболее близко (в смысле наименьших квадратов) проходящей через точки {(x1,y1),(x2,y2),…,(xn,yn)}\left\{ (x_1, y_1), (x_2, y_2), \ldots , (x_n, y_n)\right\}, задаётся формулой m=∑ixiyi/∑ixi2m = \sum_i x_i y_i / \sum_i x_i^2.

?
Задача 4.6.3

Небольшая компания работает три года и зафиксировала следующую годовую прибыль (в тысячах долларов).

Год123Продажи743 \begin{array}{c|ccc} \text{Год} & 1 & 2 & 3 \\ \hline \text{Продажи} & 7 & 4 & 3 \end{array}

Предполагая, что снижение прибыли имеет линейный тренд, спрогнозируйте год и месяц, когда компания начнёт нести убытки.

?
Задача 4.6.4

Экономист выдвигает гипотезу, что изменение (в долларах) цены буханки хлеба в основном является линейной комбинацией изменения цены бушеля пшеницы и изменения минимальной заработной платы. То есть, если BB — изменение цены хлеба, WW — изменение цены пшеницы, а MM — изменение минимальной заработной платы, то B=αW+βMB = \alpha W + \beta M. Предположим, что за три последовательных года изменения цены хлеба, цены пшеницы и минимальной заработной платы были такими, как показано ниже.

Год 1Год 2Год 3B+\1+\1+\1W+\1+\20\M+\10\−\1 \begin{array}{c|ccc}& \text{Год 1} & \text{Год 2} & \text{Год 3} \\ \hline B & +\1 & +\1 & +\1 \\ W & +\1 & +\2 & 0\ \\ M & +\1 & 0\ & -\1 \end{array}

Используя теорию наименьших квадратов, оцените изменение цены хлеба в 4-м году, если цена пшеницы и минимальная заработная плата каждая упадут на $1.

?
Задача 4.6.5

Предположим, что исследователь выдвигает гипотезу, что потеря веса пинты мороженого при хранении в основном является линейной функцией времени. То есть,

y=α0+α1t+ε, y = \alpha _0 + \alpha _1 t + \varepsilon ,

где y=y = потеря веса в граммах, t=t = время хранения в неделях, а ε\varepsilon — функция случайной ошибки со средним значением 00. Предположим, что проведён эксперимент и получены следующие данные.

Время (t)12345678Потеря (y).15.21.30.41.49.59.72.83 \begin{array}{c|cccccccc} \text{Время } (t) & 1 & 2 & 3 & 4 & 5 & 6 & 7 & 8 \\ \hline \text{Потеря } (y) & .15 & .21 & .30 & .41 & .49 & .59 & .72 & .83 \end{array}
?
(a)

Определите оценки методом наименьших квадратов для параметров α0\alpha_0 и α1\alpha_1.

(b)

Спрогнозируйте среднюю потерю веса для пинты мороженого, хранящейся 20 недель.

Задача 4.6.6

Изучая определённый тип рака, исследователь предполагает, что в краткосрочной перспективе число (yy) злокачественных клеток в конкретной ткани растёт экспоненциально со временем (tt). То есть y=α0eα1ty = \alpha_0 e^{\alpha_1 t}. Определите оценки метода наименьших квадратов для параметров α0\alpha_0 и α1\alpha_1 по данным наблюдений исследователя, приведённым ниже.

t (дни)12345y (клетки)16274574122 \begin{array}{c|ccccc} t \text{ (дни)} & 1 & 2 & 3 & 4 & 5 \\ \hline y \text{ (клетки)} & 16 & 27 & 45 & 74 & 122 \end{array}
?
Задача 4.6.7

Используя технику наименьших квадратов, подгоните следующие данные

x−5−4−3−2−1012345y27912131414131084 \begin{array}{c|ccccccccccc} x & -5 & -4 & -3 & -2 & -1 & 0 & 1 & 2 & 3 & 4 & 5 \\ \hline y & 2 & 7 & 9 & 12 & 13 & 14 & 14 & 13 & 10 & 8 & 4 \end{array}

прямой y=α0+α1xy = \alpha_0 + \alpha_1 x, а затем подгоните данные квадратичной функцией y=α0+α1x+α2x2y = \alpha_0 + \alpha_1 x + \alpha_2 x^2. Определите, какая из этих двух кривых лучше подходит для данных, вычислив сумму квадратов ошибок в каждом случае.

?
Задача 4.6.8

Рассмотрим время (TT), которое требуется бегуну, чтобы завершить марафон (26 миль и 385 ярдов). Многие факторы, такие как рост, вес, возраст, предыдущая подготовка и т.д., могут влиять на результат спортсмена, но опыт показывает, что особенно важны следующие три фактора:

x1=весовой индекс=рост (дюймы)(вес (фунты))1/3,x2=мили, пробеганные за предыдущие 8 недель,x3=возраст (лет). x_1 = \text{весовой индекс} = \frac{\text{рост (дюймы)}}{\left(\text{вес (фунты)}\right)^{1/3}}, \qquad x_2 = \text{мили, пробеганные за предыдущие 8 недель}, \qquad x_3 = \text{возраст (лет)}.

Линейная модель предполагает, что время TT (в минутах) задаётся как T=α0+α1x1+α2x2+α3x3+εT = \alpha_0 + \alpha_1 x_1 + \alpha_2 x_2 + \alpha_3 x_3 + \varepsilon, где ε\varepsilon — случайная функция, учитывающая все прочие факторы, среднее значение которой предполагается равным нулю. На основе пяти наблюдений, приведённых ниже, оцените ожидаемое время марафона для 43-летнего бегуна ростом 74 дюйма, весом 180 фунтов, который пробежал 450 миль за предыдущие восемь недель.

Tx1x2x318113.16192319313.58034221213.82073122113.14093824812.548245 \begin{array}{c|ccc} T & x_1 & x_2 & x_3 \\ \hline 181 & 13.1 & 619 & 23 \\ 193 & 13.5 & 803 & 42 \\ 212 & 13.8 & 207 & 31 \\ 221 & 13.1 & 409 & 38 \\ 248 & 12.5 & 482 & 45 \end{array}

Каково ваше личное предсказанное среднее время марафона?

?
Задача 4.6.9

Для A∈Rm×n\mathbf{A} \in \mathbb {R}^{m \times n} и b→∈Rm\overrightarrow {b} \in \mathbb {R}^{m} докажите, что x→2\overrightarrow {x}_2 является решением метода наименьших квадратов для Ax→=b→\mathbf{A}\overrightarrow {x} = \overrightarrow {b} тогда и только тогда, когда x→2\overrightarrow {x}_2 является частью решения более широкой системы

(Im×mAAT0n×n)(x→1x→2)=(b→0→). \begin{pmatrix} \mathbf{I}_{m \times m} & \mathbf{A} \\ \mathbf{A}^T & \mathbf{0}_{n \times n} \end{pmatrix} \begin{pmatrix} \overrightarrow {x}_1 \\ \overrightarrow {x}_2 \end{pmatrix} = \begin{pmatrix} \overrightarrow {b} \\ \overrightarrow {0} \end{pmatrix}.
?
Примечание.
?

Не редкость встретить задачи наименьших квадратов, в которых A\mathbf{A} чрезвычайно велика, но очень разрежена (большинство элементов — нули). В таких ситуациях приведённая выше система обычно будет содержать значительно меньше ненулевых элементов, чем система нормальных уравнений, что помогает преодолеть требования к памяти, которые досаждают этим задачам. Использование этой системы также устраняет нежелательную необходимость явно формировать произведение ATA\mathbf{A}^T \mathbf{A} — вспомните из примера 4.5.1, что формирование ATA\mathbf{A}^T \mathbf{A} может приводить к потере значимой информации.

Задача 4.6.10

Во многих приложениях метода наименьших квадратов исходная матрица данных Am×n\mathbf{A}_{m \times n} не имеет линейно независимых столбцов — т.е. rk⁡(A)<n\operatorname {rk}\left(\mathbf{A}\right) < n, — так что соответствующая система нормальных уравнений ATAx→=ATb→\mathbf{A}^T \mathbf{A}\overrightarrow {x} = \mathbf{A}^T \overrightarrow {b} не будет иметь единственного решения. Это означает, что в связанной задаче линейной оценки вида

y=α1t1+α2t2+⋯+αntn+ε y = \alpha _1 t_1 + \alpha _2 t_2 + \cdots + \alpha _n t_n + \varepsilon

будет существовать бесконечно много оценок метода наименьших квадратов для параметров αi\alpha_i, а значит, будет существовать бесконечно много оценок для среднего значения yy в любой заданной точке (t1,t2,…,tn)(t_1, t_2, \ldots , t_n) — что, очевидно, нежелательно. Чтобы устранить эту проблему, мы ограничимся оцениванием только в тех точках (t1,t2,…,tn)(t_1, t_2, \ldots , t_n), которые лежат в пространстве строк матрицы A\mathbf{A}. Если

t→=(t1t2⋮tn)∈R(AT),и еслиx→=(α^1α^2⋮α^n) \overrightarrow {t} = \begin{pmatrix} t_1 \\ t_2 \\ \vdots \\ t_n \end{pmatrix} \in R(\mathbf{A}^T), \quad \text{и если} \quad \overrightarrow {x} = \begin{pmatrix} \hat{\alpha }_1 \\ \hat{\alpha }_2 \\ \vdots \\ \hat{\alpha }_n \end{pmatrix}

— произвольное решение метода наименьших квадратов (т.е. ATAx→=ATb→\mathbf{A}^T \mathbf{A}\overrightarrow {x} = \mathbf{A}^T \overrightarrow {b}), докажите, что оценка, определённая формулой

y^=t→Tx→=∑i=1ntiα^i \hat{y} = \overrightarrow {t}^T \overrightarrow {x} = \sum _{i=1}^{n} t_i \hat{\alpha }_i

единственна в том смысле, что y^\hat{y} не зависит от того, какое решение x→\overrightarrow {x} метода наименьших квадратов используется.

?
§
Задача 4.7.1

Определите, какие из следующих функций являются линейными операторами на R2\mathbb {R}^{2}.

?
(a)

T(x,y)=(x,1+y)\mathbf{T}(x,y) = (x, 1+y);

(b)

T(x,y)=(y,x)\mathbf{T}(x,y) = (y, x);

(c)

T(x,y)=(0,xy)\mathbf{T}(x,y) = (0, xy);

(d)

T(x,y)=(x2,y2)\mathbf{T}(x,y) = (x^2, y^2);

(e)

T(x,y)=(x,sin⁡y)\mathbf{T}(x,y) = (x, \sin y);

(f)

T(x,y)=(x+y,x−y)\mathbf{T}(x,y) = (x+y, x-y).

Задача 4.7.2

Для A∈Rn×n\mathbf{A} \in \mathbb {R}^{n \times n} определите, какие из следующих функций являются линейными преобразованиями.

?
(a)

T(Xn×n)=AX−XA\mathbf{T}(\mathbf{X}_{n \times n}) = \mathbf{A}\mathbf{X} - \mathbf{X}\mathbf{A};

(b)

T(x→n×1)=Ax→+b→\mathbf{T}(\overrightarrow {x}_{n \times 1}) = \mathbf{A}\overrightarrow {x} + \overrightarrow {b} при b→≠0→\overrightarrow {b} \neq \overrightarrow {0};

(c)

T(A)=AT\mathbf{T}(\mathbf{A}) = \mathbf{A}^T;

(d)

T(Xn×n)=(X+XT)/2\mathbf{T}(\mathbf{X}_{n \times n}) = (\mathbf{X} + \mathbf{X}^T)/2.

Задача 4.7.3

Объясните, почему T(0→)=0→\mathbf{T}(\overrightarrow {0}) = \overrightarrow {0} для любого линейного преобразования T\mathbf{T}.

?
Задача 4.7.4

Определите, какие из следующих отображений являются линейными операторами на Pn\mathcal{P}_n — векторном пространстве многочленов степени не выше nn.

?
(a)

T=ξkDk+ξk−1Dk−1+⋯+ξ1D+ξ0I\mathbf{T} = \xi_k \mathbf{D}^k + \xi_{k-1} \mathbf{D}^{k-1} + \cdots + \xi_1 \mathbf{D} + \xi_0 \mathbf{I}, где Dk\mathbf{D}^k — оператор дифференцирования kk-го порядка (т.е. Dkp(t)=dkp/dtk\mathbf{D}^k p(t) = d^k p/dt^k).

(b)

T(p(t))=tnp′(0)+t\mathbf{T}\left(p(t)\right) = t^n p'(0) + t.

Задача 4.7.5

Пусть v→\overrightarrow {v} — фиксированный вектор в Rn×1\mathbb {R}^{n \times 1}, и пусть T:Rn×1→R\mathbf{T} : \mathbb {R}^{n \times 1} \rightarrow \mathbb {R} — отображение, определённое как T(x→)=v→Tx→\mathbf{T}(\overrightarrow {x}) = \overrightarrow {v}^T \overrightarrow {x} (т.е. стандартное скалярное произведение).

?
(a)

Является ли T\mathbf{T} линейным оператором?

(b)

Является ли T\mathbf{T} линейным преобразованием?

Задача 4.7.6

Для оператора T:R2→R2\mathbf{T} : \mathbb {R}^{2} \rightarrow \mathbb {R}^{2}, определённого как T(x,y)=(x+y,−2x+4y)\mathbf{T}(x,y) = (x+y, -2x+4y), определите [T]B[\mathbf{T}]_{\mathcal{B}}, где B\mathcal{B} — базис B={(11),(12)}\mathcal{B} = \left\{ \begin{pmatrix} 1 \\ 1 \end{pmatrix}, \begin{pmatrix} 1 \\ 2 \end{pmatrix}\right\}.

?
Задача 4.7.7

Пусть T:R2→R3\mathbf{T} : \mathbb {R}^{2} \rightarrow \mathbb {R}^{3} — линейное преобразование, определённое как T(x,y)=(x+3y,0,2x−4y)\mathbf{T}(x,y) = (x+3y, 0, 2x-4y).

?
(a)

Определите [T]SS′[\mathbf{T}]_{\mathcal{S}\mathcal{S}'}, где S\mathcal{S} и S′\mathcal{S}' — стандартные базисы для R2\mathbb {R}^{2} и R3\mathbb {R}^{3} соответственно.

(b)

Определите [T]SS′′[\mathbf{T}]_{\mathcal{S}\mathcal{S}''}, где S′′\mathcal{S}'' — базис для R3\mathbb {R}^{3}, полученный перестановкой стандартного базиса согласно S′′={e→3,e→2,e→1}\mathcal{S}'' = \left\{ \overrightarrow {e}_3, \overrightarrow {e}_2, \overrightarrow {e}_1\right\}.

Задача 4.7.8

Пусть T\mathbf{T} — оператор на R3\mathbb {R}^{3}, определённый как T(x,y,z)=(x−y,y−x,x−z)\mathbf{T}(x,y,z) = (x-y, y-x, x-z), и рассмотрим вектор

v→=(112)и базисB={(100),(011),(110)}. \overrightarrow {v} = \begin{pmatrix} 1 \\ 1 \\ 2 \end{pmatrix} \quad \text{и базис} \quad \mathcal{B} = \left\{ \begin{pmatrix} 1 \\ 0 \\ 0 \end{pmatrix}, \begin{pmatrix} 0 \\ 1 \\ 1 \end{pmatrix}, \begin{pmatrix} 1 \\ 1 \\ 0 \end{pmatrix}\right\} .
?
(a)

Определите [T]B[\mathbf{T}]_{\mathcal{B}} и [v→]B[\overrightarrow {v}]_{\mathcal{B}}.

(b)

Вычислите [T(v→)]B[\mathbf{T}(\overrightarrow {v})]_{\mathcal{B}}, а затем проверьте, что [T]B[v→]B=[T(v→)]B[\mathbf{T}]_{\mathcal{B}}[\overrightarrow {v}]_{\mathcal{B}} = [\mathbf{T}(\overrightarrow {v})]_{\mathcal{B}}.

Задача 4.7.9

Для A∈Rn×n\mathbf{A} \in \mathbb {R}^{n \times n} пусть T\mathbf{T} — линейный оператор на Rn×1\mathbb {R}^{n \times 1}, определённый как T(x→)=Ax→\mathbf{T}(\overrightarrow {x}) = \mathbf{A}\overrightarrow {x}. То есть T\mathbf{T} — оператор, определяемый умножением на матрицу. Относительно стандартного базиса S\mathcal{S} покажите, что [T]S=A[\mathbf{T}]_{\mathcal{S}} = \mathbf{A}.

Формула (4.7.4): если B={u→i}i=1n\mathcal{B} = \left\{ \overrightarrow {u}_i\right\}_{i=1}^n и B′={v→i}i=1m\mathcal{B}' = \left\{ \overrightarrow {v}_i\right\}_{i=1}^m — базисы и T(u→j)=∑iαijv→i\mathbf{T}(\overrightarrow {u}_j) = \sum_i \alpha_{ij} \overrightarrow {v}_i, то [T]BB′=(αij)[\mathbf{T}]_{\mathcal{B}\mathcal{B}'} = (\alpha_{ij}) — координатное матричное представление T\mathbf{T}, удовлетворяющее [T(u→)]B′=[T]BB′[u→]B[\mathbf{T}(\overrightarrow {u})]_{\mathcal{B}'} = [\mathbf{T}]_{\mathcal{B}\mathcal{B}'}[\overrightarrow {u}]_{\mathcal{B}} для любого u→\overrightarrow {u}.

?
Задача 4.7.10

Если T\mathbf{T} — линейный оператор на пространстве V\mathcal{V} с базисом B\mathcal{B}, объясните, почему [Tk]B=[T]Bk[\mathbf{T}^k]_{\mathcal{B}} = [\mathbf{T}]_{\mathcal{B}}^k для всех неотрицательных целых kk.

?
Задача 4.7.11

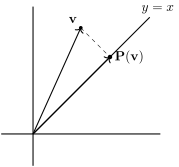
Пусть P\mathbf{P} — проектор, отображающий каждую точку v→∈R2\overrightarrow {v} \in \mathbb {R}^{2} в её ортогональную проекцию на прямую y=xy = x.

Рисунок 4.7.4Рисунок 4.7.4

?
(a)

Найдите координатную матрицу P\mathbf{P} относительно стандартного базиса.

(b)

Найдите ортогональную проекцию v→=(αβ)\overrightarrow {v} = \begin{pmatrix} \alpha \\ \beta \end{pmatrix} на прямую y=xy = x.

Задача 4.7.12

Для стандартного базиса S={(1000),(0100),(0010),(0001)}\mathcal{S} = \left\{ \begin{pmatrix} 1 & 0 \\ 0 & 0 \end{pmatrix}, \begin{pmatrix} 0 & 1 \\ 0 & 0 \end{pmatrix}, \begin{pmatrix} 0 & 0 \\ 1 & 0 \end{pmatrix}, \begin{pmatrix} 0 & 0 \\ 0 & 1 \end{pmatrix}\right\} пространства R2×2\mathbb {R}^{2 \times 2} найдите матричное представление [T]S[\mathbf{T}]_{\mathcal{S}} для каждого из следующих линейных операторов на R2×2\mathbb {R}^{2 \times 2}, а затем проверьте, что [T(U)]S=[T]S[U]S[\mathbf{T}(\mathbf{U})]_{\mathcal{S}} = [\mathbf{T}]_{\mathcal{S}}[\mathbf{U}]_{\mathcal{S}} для U=(abcd)\mathbf{U} = \begin{pmatrix} a & b \\ c & d \end{pmatrix}.

?
(a)

T(X2×2)=X+XT2\mathbf{T}(\mathbf{X}_{2 \times 2}) = \dfrac {\mathbf{X} + \mathbf{X}^T}{2}.

(b)

T(X2×2)=AX−XA\mathbf{T}(\mathbf{X}_{2 \times 2}) = \mathbf{A}\mathbf{X} - \mathbf{X}\mathbf{A}, где A=(11−1−1)\mathbf{A} = \begin{pmatrix} 1 & 1 \\ -1 & -1 \end{pmatrix}.

Задача 4.7.13

Для P2\mathcal{P}_2 и P3\mathcal{P}_3 (пространств многочленов степени не выше двух и трёх соответственно) пусть S:P2→P3\mathbf{S} : \mathcal{P}_2 \rightarrow \mathcal{P}_3 — линейное преобразование, определённое как S(p)=∫0tp(x) dx\mathbf{S}(p) = \int_0^t p(x)\, dx. Найдите [S]BB′[\mathbf{S}]_{\mathcal{B}\mathcal{B}'}, где B={1,t,t2}\mathcal{B} = \left\{ 1, t, t^2\right\} и B′={1,t,t2,t3}\mathcal{B}' = \left\{ 1, t, t^2, t^3\right\}.

?
Задача 4.7.14

Пусть Q\mathbf{Q} — линейный оператор на R2\mathbb {R}^{2}, поворачивающий каждую точку против часовой стрелки на угол θ\theta, а R\mathbf{R} — линейный оператор на R2\mathbb {R}^{2}, отражающий каждую точку относительно оси xx.

?
(a)

Найдите матрицу композиции [RQ]S[\mathbf{R}\mathbf{Q}]_{\mathcal{S}} относительно стандартного базиса S\mathcal{S}.

(b)

Относительно стандартного базиса найдите матрицу линейного оператора, поворачивающего каждую точку в R2\mathbb {R}^{2} против часовой стрелки на угол 2θ2\theta.

Задача 4.7.15

Пусть P:U→V\mathbf{P} : \mathcal{U} \rightarrow \mathcal{V} и Q:U→V\mathbf{Q} : \mathcal{U} \rightarrow \mathcal{V} — два линейных преобразования, а B\mathcal{B} и B′\mathcal{B}' — произвольные базисы U\mathcal{U} и V\mathcal{V} соответственно.

?
(a)

Приведите подробности, объясняющие, почему [P+Q]BB′=[P]BB′+[Q]BB′[\mathbf{P} + \mathbf{Q}]_{\mathcal{B}\mathcal{B}'} = [\mathbf{P}]_{\mathcal{B}\mathcal{B}'} + [\mathbf{Q}]_{\mathcal{B}\mathcal{B}'}.

(b)

Приведите подробности, объясняющие, почему [αP]BB′=α[P]BB′[\alpha \mathbf{P}]_{\mathcal{B}\mathcal{B}'} = \alpha [\mathbf{P}]_{\mathcal{B}\mathcal{B}'}, где α\alpha — произвольный скаляр.

Задача 4.7.16

Пусть I\mathbf{I} — тождественный оператор на nn-мерном пространстве V\mathcal{V}.

?
(a)

Объясните, почему

[I]B=(10⋯001⋯0⋮⋮⋱⋮00⋯1) [\mathbf{I}]_{\mathcal{B}} = \begin{pmatrix} 1 & 0 & \cdots & 0 \\ 0 & 1 & \cdots & 0 \\ \vdots & \vdots & \ddots & \vdots \\ 0 & 0 & \cdots & 1 \end{pmatrix}

независимо от выбора базиса B\mathcal{B}.

(b)

Пусть B={x→i}i=1n\mathcal{B} = \left\{ \overrightarrow {x}_i\right\}_{i=1}^n и B′={y→i}i=1n\mathcal{B}' = \left\{ \overrightarrow {y}_i\right\}_{i=1}^n — два различных базиса V\mathcal{V}, и пусть T\mathbf{T} — линейный оператор на V\mathcal{V}, отображающий векторы из B′\mathcal{B}' в векторы из B\mathcal{B} по правилу T(y→i)=x→i\mathbf{T}(\overrightarrow {y}_i) = \overrightarrow {x}_i для i=1,2,…,ni = 1, 2, \ldots , n. Объясните, почему

[I]BB′=[T]B=[T]B′=([x→1]B′  |  [x→2]B′  |  ⋯  |  [x→n]B′). [\mathbf{I}]_{\mathcal{B}\mathcal{B}'} = [\mathbf{T}]_{\mathcal{B}} = [\mathbf{T}]_{\mathcal{B}'} = \left( [\overrightarrow {x}_1]_{\mathcal{B}'} \; \middle | \; [\overrightarrow {x}_2]_{\mathcal{B}'} \; \middle | \; \cdots \; \middle | \; [\overrightarrow {x}_n]_{\mathcal{B}'} \right).
(c)

Когда V=R3\mathcal{V} = \mathbb {R}^{3}, найдите [I]BB′[\mathbf{I}]_{\mathcal{B}\mathcal{B}'} для

B={(100),(010),(001)},B′={(100),(110),(111)}. \mathcal{B} = \left\{ \begin{pmatrix} 1 \\ 0 \\ 0 \end{pmatrix}, \begin{pmatrix} 0 \\ 1 \\ 0 \end{pmatrix}, \begin{pmatrix} 0 \\ 0 \\ 1 \end{pmatrix}\right\} , \qquad \mathcal{B}' = \left\{ \begin{pmatrix} 1 \\ 0 \\ 0 \end{pmatrix}, \begin{pmatrix} 1 \\ 1 \\ 0 \end{pmatrix}, \begin{pmatrix} 1 \\ 1 \\ 1 \end{pmatrix}\right\} .
Задача 4.7.17

Пусть T:R3→R3\mathbf{T} : \mathbb {R}^{3} \rightarrow \mathbb {R}^{3} — линейный оператор, определённый как

T(x,y,z)=(2x−y,  −x+2y−z,  z−y). \mathbf{T}(x,y,z) = (2x-y, \; -x+2y-z, \; z-y).
?
(a)

Найдите T−1(x,y,z)\mathbf{T}^{-1}(x,y,z).

(b)

Найдите [T−1]S[\mathbf{T}^{-1}]_{\mathcal{S}}, где S\mathcal{S} — стандартный базис R3\mathbb {R}^{3}.

Задача 4.7.18

Пусть T\mathbf{T} — линейный оператор на nn-мерном пространстве V\mathcal{V}. Покажите, что следующие утверждения эквивалентны.

  1. T−1\mathbf{T}^{-1} существует.

  2. T\mathbf{T} — взаимно однозначное отображение (то есть T(x→)=T(y→)  ⟹  x→=y→\mathbf{T}(\overrightarrow {x}) = \mathbf{T}(\overrightarrow {y}) \implies \overrightarrow {x} = \overrightarrow {y}).

  3. N(T)={0→}N(\mathbf{T}) = \left\{ \overrightarrow {0}\right\}.

  4. T\mathbf{T} — отображение на (сюръекция) (то есть для каждого v→∈V\overrightarrow {v} \in \mathcal{V} найдётся x→∈V\overrightarrow {x} \in \mathcal{V} такой, что T(x→)=v→\mathbf{T}(\overrightarrow {x}) = \overrightarrow {v}).

?
Задача 4.7.19

Пусть V\mathcal{V} — nn-мерное пространство с базисом B={u→i}i=1n\mathcal{B} = \left\{ \overrightarrow {u}_i\right\}_{i=1}^n.

?
(a)

Докажите, что набор векторов {x→1,x→2,…,x→r}⊆V\left\{ \overrightarrow {x}_1, \overrightarrow {x}_2, \ldots , \overrightarrow {x}_r\right\} \subseteq \mathcal{V} линейно независим тогда и только тогда, когда набор координатных векторов

{[x→1]B,  [x→2]B,  …,  [x→r]B}⊆Rn×1 \left\{ [\overrightarrow {x}_1]_{\mathcal{B}}, \; [\overrightarrow {x}_2]_{\mathcal{B}}, \; \ldots , \; [\overrightarrow {x}_r]_{\mathcal{B}}\right\} \subseteq \mathbb {R}^{n \times 1}

является линейно независимым набором.

(b)

Если T\mathbf{T} — линейный оператор на V\mathcal{V}, то образом T\mathbf{T} называется множество

R(T)={T(x→)∣x→∈V}. R(\mathbf{T}) = \left\{ \mathbf{T}(\overrightarrow {x}) \mid \overrightarrow {x} \in \mathcal{V}\right\} .

Предположим, что базисные столбцы [T]B[\mathbf{T}]_{\mathcal{B}} находятся в позициях b1,b2,…,brb_1, b_2, \ldots , b_r. Объясните, почему {T(u→b1),T(u→b2),…,T(u→br)}\left\{ \mathbf{T}(\overrightarrow {u}_{b_1}), \mathbf{T}(\overrightarrow {u}_{b_2}), \ldots , \mathbf{T}(\overrightarrow {u}_{b_r})\right\} является базисом R(T)R(\mathbf{T}).

§
Задача 4.8.1

Объясните, почему ранг является инвариантом подобия.

?
Задача 4.8.2

Объясните, почему подобие транзитивно в том смысле, что A≃B\mathbf{A} \simeq \mathbf{B} и B≃C\mathbf{B} \simeq \mathbf{C} влечёт A≃C\mathbf{A} \simeq \mathbf{C}.

?
Задача 4.8.3

A(x,y,z)=(x+2y−z,  −y,  x+7z)\mathbf{A}(x,y,z) = (x+2y-z, \; -y, \; x+7z) — линейный оператор на R3\mathbb {R}^{3}.

?
(a)

Найдите [A]S[\mathbf{A}]_{\mathcal{S}}, где S\mathcal{S} — стандартный базис.

(b)

Найдите [A]S′[\mathbf{A}]_{\mathcal{S}'}, а также невырожденную матрицу Q\mathbf{Q} такую, что [A]S′=Q−1[A]SQ[\mathbf{A}]_{\mathcal{S}'} = \mathbf{Q}^{-1}[\mathbf{A}]_{\mathcal{S}}\mathbf{Q} для S′={(100),(110),(111)}\mathcal{S}' = \left\{ \begin{pmatrix} 1 \\ 0 \\ 0 \end{pmatrix}, \begin{pmatrix} 1 \\ 1 \\ 0 \end{pmatrix}, \begin{pmatrix} 1 \\ 1 \\ 1 \end{pmatrix}\right\}.

Задача 4.8.4

Пусть A=(120314015)\mathbf{A} = \begin{pmatrix} 1 & 2 & 0 \\ 3 & 1 & 4 \\ 0 & 1 & 5 \end{pmatrix} и B={(110),(121),(122)}\mathcal{B} = \left\{ \begin{pmatrix} 1 \\ 1 \\ 0 \end{pmatrix}, \begin{pmatrix} 1 \\ 2 \\ 1 \end{pmatrix}, \begin{pmatrix} 1 \\ 2 \\ 2 \end{pmatrix}\right\}. Рассматривая A\mathbf{A} как линейный оператор на Rn×1\mathbb {R}^{n \times 1} посредством умножения матриц A(x→)=Ax→\mathbf{A}(\overrightarrow {x}) = \mathbf{A}\overrightarrow {x}, найдите [A]B[\mathbf{A}]_{\mathcal{B}}.

?
Задача 4.8.5

Покажите, что C=(4634)\mathbf{C} = \begin{pmatrix} 4 & 6 \\ 3 & 4 \end{pmatrix} и B=(−2−3610)\mathbf{B} = \begin{pmatrix} -2 & -3 \\ 6 & 10 \end{pmatrix} — подобные матрицы, и найдите невырожденную матрицу Q\mathbf{Q} такую, что C=Q−1BQ\mathbf{C} = \mathbf{Q}^{-1}\mathbf{B}\mathbf{Q}.

?
Задача 4.8.6

Пусть T\mathbf{T} — линейный оператор T(x,y)=(−7x−15y,  6x+12y)\mathbf{T}(x,y) = (-7x-15y, \; 6x+12y). Найдите базис B\mathcal{B} такой, что [T]B=(2003)[\mathbf{T}]_{\mathcal{B}} = \begin{pmatrix} 2 & 0 \\ 0 & 3 \end{pmatrix}, и определите матрицу Q\mathbf{Q} такую, что [T]B=Q−1[T]SQ[\mathbf{T}]_{\mathcal{B}} = \mathbf{Q}^{-1}[\mathbf{T}]_{\mathcal{S}}\mathbf{Q}, где S\mathcal{S} — стандартный базис.

?
Задача 4.8.7

Рассматривая ротатор Q(x,y)=(xcos⁡θ−ysin⁡θ,  xsin⁡θ+ycos⁡θ)\mathbf{Q}(x,y) = (x\cos \theta - y\sin \theta , \; x\sin \theta + y\cos \theta ), покажите, что матрицы

R=(cos⁡θ−sin⁡θsin⁡θcos⁡θ)иD=(eiθ00e−iθ) \mathbf{R} = \begin{pmatrix} \cos \theta & -\sin \theta \\ \sin \theta & \cos \theta \end{pmatrix} \quad \text{и} \quad \mathbf{D} = \begin{pmatrix} e^{i\theta } & 0 \\ 0 & e^{-i\theta } \end{pmatrix}

подобны над полем комплексных чисел.

?
Задача 4.8.8

Пусть λ\lambda — скаляр такой, что (C−λI)n×n(\mathbf{C} - \lambda \mathbf{I})_{n \times n} вырождена.

?
(a)

Если B≃C\mathbf{B} \simeq \mathbf{C}, докажите, что (B−λI)(\mathbf{B} - \lambda \mathbf{I}) также вырождена.

(b)

Докажите, что (B−λiI)(\mathbf{B} - \lambda_i \mathbf{I}) вырождена всякий раз, когда Bn×n\mathbf{B}_{n \times n} подобна

D=(λ10⋯00λ2⋯0⋮⋮⋱⋮00⋯λn). \mathbf{D} = \begin{pmatrix} \lambda _1 & 0 & \cdots & 0 \\ 0 & \lambda _2 & \cdots & 0 \\ \vdots & \vdots & \ddots & \vdots \\ 0 & 0 & \cdots & \lambda _n \end{pmatrix}.
Задача 4.8.9

Если A≃B\mathbf{A} \simeq \mathbf{B}, покажите, что Ak≃Bk\mathbf{A}^k \simeq \mathbf{B}^k для всех неотрицательных целых kk.

?
Задача 4.8.10

Пусть B={x→1,x→2,…,x→n}\mathcal{B} = \left\{ \overrightarrow {x}_1, \overrightarrow {x}_2, \ldots , \overrightarrow {x}_n\right\} и B′={y→1,y→2,…,y→n}\mathcal{B}' = \left\{ \overrightarrow {y}_1, \overrightarrow {y}_2, \ldots , \overrightarrow {y}_n\right\} — базисы nn-мерного подпространства V⊆Rm×1\mathcal{V} \subseteq \mathbb {R}^{m \times 1}, и пусть Xm×n\mathbf{X}_{m \times n} и Ym×n\mathbf{Y}_{m \times n} — матрицы, столбцами которых служат векторы из B\mathcal{B} и B′\mathcal{B}' соответственно.

?
(a)

Объясните, почему YTY\mathbf{Y}^T \mathbf{Y} невырождена, и докажите, что матрица перехода от базиса B\mathcal{B} к базису B′\mathcal{B}' равна P=(YTY)−1YTX\mathbf{P} = \left(\mathbf{Y}^T \mathbf{Y}\right)^{-1} \mathbf{Y}^T \mathbf{X}.

(b)

Опишите P\mathbf{P} при m=nm = n.

Задача 4.8.11
?
(a)

N\mathbf{N} называется нильпотентной индекса kk, если Nk=0\mathbf{N}^k = \mathbf{0}, но Nk−1≠0\mathbf{N}^{k-1} \neq \mathbf{0}. Если N\mathbf{N} — нильпотентный оператор индекса nn на Rn\mathbb {R}^{n} и Nn−1(y→)≠0→\mathbf{N}^{n-1}(\overrightarrow {y}) \neq \overrightarrow {0}, покажите, что B={y→,N(y→),N2(y→),…,Nn−1(y→)}\mathcal{B} = \left\{ \overrightarrow {y}, \mathbf{N}(\overrightarrow {y}), \mathbf{N}^2(\overrightarrow {y}), \ldots , \mathbf{N}^{n-1}(\overrightarrow {y})\right\} — базис Rn\mathbb {R}^{n}, а затем покажите, что

[N]B=J=(00⋯0010⋯0001⋯00⋮⋮⋱⋮⋮00⋯10). [\mathbf{N}]_{\mathcal{B}} = \mathbf{J} = \begin{pmatrix} 0 & 0 & \cdots & 0 & 0 \\ 1 & 0 & \cdots & 0 & 0 \\ 0 & 1 & \cdots & 0 & 0 \\ \vdots & \vdots & \ddots & \vdots & \vdots \\ 0 & 0 & \cdots & 1 & 0 \end{pmatrix}.
(b)

Если A\mathbf{A} и B\mathbf{B} — любые две нильпотентные матрицы размера n×nn \times n индекса nn, объясните, почему A≃B\mathbf{A} \simeq \mathbf{B}.

(c)

Объясните, почему все нильпотентные матрицы размера n×nn \times n индекса nn обязательно имеют нулевой след и ранг n−1n-1.

Задача 4.8.12

E\mathbf{E} называется идемпотентным, если E2=E\mathbf{E}^2 = \mathbf{E}. Для идемпотентного оператора E\mathbf{E} на Rn\mathbb {R}^{n} пусть X={x→i}i=1r\mathcal{X} = \left\{ \overrightarrow {x}_i\right\}_{i=1}^r и Y={y→i}i=1n−r\mathcal{Y} = \left\{ \overrightarrow {y}_i\right\}_{i=1}^{n-r} — базисы для R(E)R(\mathbf{E}) и N(E)N(\mathbf{E}) соответственно.

?
(a)

Докажите, что B=X∪Y\mathcal{B} = \mathcal{X} \cup \mathcal{Y} является базисом для Rn\mathbb {R}^{n}.

(b)

Покажите, что [E]B=(Ir000)[\mathbf{E}]_{\mathcal{B}} = \begin{pmatrix} \mathbf{I}_r & \mathbf{0} \\ \mathbf{0} & \mathbf{0} \end{pmatrix}.

(c)

Объясните, почему две идемпотентные n×nn \times n-матрицы одного ранга обязательно подобны.

(d)

Если F\mathbf{F} — идемпотентная матрица, докажите, что rk⁡(F)=trace⁡(F)\operatorname {rk}\left(\mathbf{F}\right) = \operatorname {trace}(\mathbf{F}).

§
Задача 4.9.1

Пусть T\mathbf{T} — произвольный линейный оператор на векторном пространстве V\mathcal{V}.

?
(a)

Является ли тривиальное подпространство {0→}\left\{ \overrightarrow {0}\right\} инвариантным относительно T\mathbf{T}?

(b)

Является ли всё пространство V\mathcal{V} инвариантным относительно T\mathbf{T}?

Задача 4.9.2

Опишите все подпространства, инвариантные относительно тождественного оператора I\mathbf{I} на пространстве V\mathcal{V}.

?
Задача 4.9.3

Пусть T\mathbf{T} — линейный оператор на R4\mathbb {R}^{4}, определённый как

T(x1,x2,x3,x4)=(x1+x2+2x3−x4,  x2+x4,  2x3−x4,  x3+x4), \mathbf{T}(x_1, x_2, x_3, x_4) = (x_1+x_2+2x_3-x_4, \; x_2+x_4, \; 2x_3-x_4, \; x_3+x_4),

и пусть X=span⁡{e→1,e→2}\mathcal{X} = \operatorname {span}\left\{ \overrightarrow {e}_1, \overrightarrow {e}_2\right\} — подпространство, натянутое на первые два единичных вектора в R4\mathbb {R}^{4}.

?
(a)

Объясните, почему X\mathcal{X} инвариантно относительно T\mathbf{T}.

(b)

Определите [T/X]{e→1,e→2}[\mathbf{T}_{/\mathcal{X}}]_{\left\{ \overrightarrow {e}_1, \overrightarrow {e}_2\right\} }.

(c)

Опишите структуру [T]B[\mathbf{T}]_{\mathcal{B}}, где B\mathcal{B} — любой базис, полученный расширением {e→1,e→2}\left\{ \overrightarrow {e}_1, \overrightarrow {e}_2\right\}.

Задача 4.9.4

Пусть T\mathbf{T} и Q\mathbf{Q} — матрицы

T=(−2−1−5−2−90−8−2231153−5−13−7)иQ=(100−1113−4−20103−1−43). \mathbf{T} = \begin{pmatrix} -2 & -1 & -5 & -2 \\ -9 & 0 & -8 & -2 \\ 2 & 3 & 11 & 5 \\ 3 & -5 & -13 & -7 \end{pmatrix} \quad \text{и} \quad \mathbf{Q} = \begin{pmatrix} 1 & 0 & 0 & -1 \\ 1 & 1 & 3 & -4 \\ -2 & 0 & 1 & 0 \\ 3 & -1 & -4 & 3 \end{pmatrix}.
?
(a)

Объясните, почему столбцы Q\mathbf{Q} образуют базис для R4\mathbb {R}^{4}.

(b)

Проверьте, что X=span⁡{Q∗1,Q∗2}\mathcal{X} = \operatorname {span}\left\{ \mathbf{Q}_{*1}, \mathbf{Q}_{*2}\right\} и Y=span⁡{Q∗3,Q∗4}\mathcal{Y} = \operatorname {span}\left\{ \mathbf{Q}_{*3}, \mathbf{Q}_{*4}\right\} являются инвариантными подпространствами относительно T\mathbf{T}.

(c)

Опишите структуру Q−1TQ\mathbf{Q}^{-1}\mathbf{T}\mathbf{Q} без каких-либо вычислений.

(d)

Теперь вычислите произведение Q−1TQ\mathbf{Q}^{-1}\mathbf{T}\mathbf{Q}, чтобы определить [T/X]{Q∗1,Q∗2}[\mathbf{T}_{/\mathcal{X}}]_{\left\{ \mathbf{Q}_{*1}, \mathbf{Q}_{*2}\right\} } и [T/Y]{Q∗3,Q∗4}[\mathbf{T}_{/\mathcal{Y}}]_{\left\{ \mathbf{Q}_{*3}, \mathbf{Q}_{*4}\right\} }.

Задача 4.9.5

Пусть T\mathbf{T} — линейный оператор на пространстве V\mathcal{V}, и предположим, что

B={u→1,…,u→r,  w→1,…,w→q} \mathcal{B} = \left\{ \overrightarrow {u}_1, \ldots , \overrightarrow {u}_r, \; \overrightarrow {w}_1, \ldots , \overrightarrow {w}_q\right\}

— базис для V\mathcal{V}, такой что [T]B[\mathbf{T}]_{\mathcal{B}} имеет блочно-диагональный вид

[T]B=(Ar×r00Cq×q). [\mathbf{T}]_{\mathcal{B}} = \begin{pmatrix} \mathbf{A}_{r \times r} & \mathbf{0} \\ \mathbf{0} & \mathbf{C}_{q \times q} \end{pmatrix}.

Объясните, почему U=span⁡{u→1,…,u→r}\mathcal{U} = \operatorname {span}\left\{ \overrightarrow {u}_1, \ldots , \overrightarrow {u}_r\right\} и W=span⁡{w→1,…,w→q}\mathcal{W} = \operatorname {span}\left\{ \overrightarrow {w}_1, \ldots , \overrightarrow {w}_q\right\} обязательно являются инвариантными подпространствами относительно T\mathbf{T}.

?
Задача 4.9.6

Если Tn×n\mathbf{T}_{n \times n} и Pn×n\mathbf{P}_{n \times n} — матрицы такие, что

P−1TP=(Ar×r00Cq×q), \mathbf{P}^{-1}\mathbf{T}\mathbf{P} = \begin{pmatrix} \mathbf{A}_{r \times r} & \mathbf{0} \\ \mathbf{0} & \mathbf{C}_{q \times q} \end{pmatrix},

объясните, почему U=span⁡{P∗1,…,P∗r}\mathcal{U} = \operatorname {span}\left\{ \mathbf{P}_{*1}, \ldots , \mathbf{P}_{*r}\right\} и W=span⁡{P∗r+1,…,P∗n}\mathcal{W} = \operatorname {span}\left\{ \mathbf{P}_{*r+1}, \ldots , \mathbf{P}_{*n}\right\} являются инвариантными подпространствами относительно T\mathbf{T}.

Напомним (пример 4.8.3): если T\mathbf{T} рассматривается как линейный оператор на Rn×1\mathbb {R}^{n \times 1}, заданный умножением на матрицу T(x→)=Tx→\mathbf{T}(\overrightarrow {x}) = \mathbf{T}\overrightarrow {x}, то относительно стандартного базиса S\mathcal{S} имеем [T]S=T[\mathbf{T}]_{\mathcal{S}} = \mathbf{T}.

?
Задача 4.9.7

Если A\mathbf{A} — матрица n×nn \times n, а λ\lambda — скаляр, такой что (A−λI)(\mathbf{A} - \lambda \mathbf{I}) вырождена (т.е. λ\lambda — собственное значение), объясните, почему соответствующее пространство собственных векторов N(A−λI)N(\mathbf{A} - \lambda \mathbf{I}) является инвариантным подпространством относительно A\mathbf{A}.

?
Задача 4.9.8

Рассмотрим матрицу A=(−94−2411)\mathbf{A} = \begin{pmatrix} -9 & 4 \\ -24 & 11 \end{pmatrix}.

?
(a)

Определите собственные значения A\mathbf{A}.

(b)

Найдите все подпространства R2\mathbb {R}^{2}, инвариантные относительно A\mathbf{A}.

(c)

Найдите невырожденную матрицу Q\mathbf{Q}, такую что Q−1AQ\mathbf{Q}^{-1}\mathbf{A}\mathbf{Q} — диагональная матрица.