4.7

Линейные преобразования

[19/100%]
Показать
LaTeX
Задача 4.7.1

Определите, какие из следующих функций являются линейными операторами на R2\mathbb {R}^{2}.

?
(a)

T(x,y)=(x,1+y)\mathbf{T}(x,y) = (x, 1+y);

(b)

T(x,y)=(y,x)\mathbf{T}(x,y) = (y, x);

(c)

T(x,y)=(0,xy)\mathbf{T}(x,y) = (0, xy);

(d)

T(x,y)=(x2,y2)\mathbf{T}(x,y) = (x^2, y^2);

(e)

T(x,y)=(x,sin⁡y)\mathbf{T}(x,y) = (x, \sin y);

(f)

T(x,y)=(x+y,x−y)\mathbf{T}(x,y) = (x+y, x-y).

Задача 4.7.2

Для A∈Rn×n\mathbf{A} \in \mathbb {R}^{n \times n} определите, какие из следующих функций являются линейными преобразованиями.

?
(a)

T(Xn×n)=AX−XA\mathbf{T}(\mathbf{X}_{n \times n}) = \mathbf{A}\mathbf{X} - \mathbf{X}\mathbf{A};

(b)

T(x→n×1)=Ax→+b→\mathbf{T}(\overrightarrow {x}_{n \times 1}) = \mathbf{A}\overrightarrow {x} + \overrightarrow {b} при b→≠0→\overrightarrow {b} \neq \overrightarrow {0};

(c)

T(A)=AT\mathbf{T}(\mathbf{A}) = \mathbf{A}^T;

(d)

T(Xn×n)=(X+XT)/2\mathbf{T}(\mathbf{X}_{n \times n}) = (\mathbf{X} + \mathbf{X}^T)/2.

Задача 4.7.3

Объясните, почему T(0→)=0→\mathbf{T}(\overrightarrow {0}) = \overrightarrow {0} для любого линейного преобразования T\mathbf{T}.

?
Задача 4.7.4

Определите, какие из следующих отображений являются линейными операторами на Pn\mathcal{P}_n — векторном пространстве многочленов степени не выше nn.

?
(a)

T=ξkDk+ξk−1Dk−1+⋯+ξ1D+ξ0I\mathbf{T} = \xi_k \mathbf{D}^k + \xi_{k-1} \mathbf{D}^{k-1} + \cdots + \xi_1 \mathbf{D} + \xi_0 \mathbf{I}, где Dk\mathbf{D}^k — оператор дифференцирования kk-го порядка (т.е. Dkp(t)=dkp/dtk\mathbf{D}^k p(t) = d^k p/dt^k).

(b)

T(p(t))=tnp′(0)+t\mathbf{T}\left(p(t)\right) = t^n p'(0) + t.

Задача 4.7.5

Пусть v→\overrightarrow {v} — фиксированный вектор в Rn×1\mathbb {R}^{n \times 1}, и пусть T:Rn×1→R\mathbf{T} : \mathbb {R}^{n \times 1} \rightarrow \mathbb {R} — отображение, определённое как T(x→)=v→Tx→\mathbf{T}(\overrightarrow {x}) = \overrightarrow {v}^T \overrightarrow {x} (т.е. стандартное скалярное произведение).

?
(a)

Является ли T\mathbf{T} линейным оператором?

(b)

Является ли T\mathbf{T} линейным преобразованием?

Задача 4.7.6

Для оператора T:R2→R2\mathbf{T} : \mathbb {R}^{2} \rightarrow \mathbb {R}^{2}, определённого как T(x,y)=(x+y,−2x+4y)\mathbf{T}(x,y) = (x+y, -2x+4y), определите [T]B[\mathbf{T}]_{\mathcal{B}}, где B\mathcal{B} — базис B={(11),(12)}\mathcal{B} = \left\{ \begin{pmatrix} 1 \\ 1 \end{pmatrix}, \begin{pmatrix} 1 \\ 2 \end{pmatrix}\right\}.

?
Задача 4.7.7

Пусть T:R2→R3\mathbf{T} : \mathbb {R}^{2} \rightarrow \mathbb {R}^{3} — линейное преобразование, определённое как T(x,y)=(x+3y,0,2x−4y)\mathbf{T}(x,y) = (x+3y, 0, 2x-4y).

?
(a)

Определите [T]SS′[\mathbf{T}]_{\mathcal{S}\mathcal{S}'}, где S\mathcal{S} и S′\mathcal{S}' — стандартные базисы для R2\mathbb {R}^{2} и R3\mathbb {R}^{3} соответственно.

(b)

Определите [T]SS′′[\mathbf{T}]_{\mathcal{S}\mathcal{S}''}, где S′′\mathcal{S}'' — базис для R3\mathbb {R}^{3}, полученный перестановкой стандартного базиса согласно S′′={e→3,e→2,e→1}\mathcal{S}'' = \left\{ \overrightarrow {e}_3, \overrightarrow {e}_2, \overrightarrow {e}_1\right\}.

Задача 4.7.8

Пусть T\mathbf{T} — оператор на R3\mathbb {R}^{3}, определённый как T(x,y,z)=(x−y,y−x,x−z)\mathbf{T}(x,y,z) = (x-y, y-x, x-z), и рассмотрим вектор

v→=(112)и базисB={(100),(011),(110)}. \overrightarrow {v} = \begin{pmatrix} 1 \\ 1 \\ 2 \end{pmatrix} \quad \text{и базис} \quad \mathcal{B} = \left\{ \begin{pmatrix} 1 \\ 0 \\ 0 \end{pmatrix}, \begin{pmatrix} 0 \\ 1 \\ 1 \end{pmatrix}, \begin{pmatrix} 1 \\ 1 \\ 0 \end{pmatrix}\right\} .
?
(a)

Определите [T]B[\mathbf{T}]_{\mathcal{B}} и [v→]B[\overrightarrow {v}]_{\mathcal{B}}.

(b)

Вычислите [T(v→)]B[\mathbf{T}(\overrightarrow {v})]_{\mathcal{B}}, а затем проверьте, что [T]B[v→]B=[T(v→)]B[\mathbf{T}]_{\mathcal{B}}[\overrightarrow {v}]_{\mathcal{B}} = [\mathbf{T}(\overrightarrow {v})]_{\mathcal{B}}.

Задача 4.7.9

Для A∈Rn×n\mathbf{A} \in \mathbb {R}^{n \times n} пусть T\mathbf{T} — линейный оператор на Rn×1\mathbb {R}^{n \times 1}, определённый как T(x→)=Ax→\mathbf{T}(\overrightarrow {x}) = \mathbf{A}\overrightarrow {x}. То есть T\mathbf{T} — оператор, определяемый умножением на матрицу. Относительно стандартного базиса S\mathcal{S} покажите, что [T]S=A[\mathbf{T}]_{\mathcal{S}} = \mathbf{A}.

Формула (4.7.4): если B={u→i}i=1n\mathcal{B} = \left\{ \overrightarrow {u}_i\right\}_{i=1}^n и B′={v→i}i=1m\mathcal{B}' = \left\{ \overrightarrow {v}_i\right\}_{i=1}^m — базисы и T(u→j)=∑iαijv→i\mathbf{T}(\overrightarrow {u}_j) = \sum_i \alpha_{ij} \overrightarrow {v}_i, то [T]BB′=(αij)[\mathbf{T}]_{\mathcal{B}\mathcal{B}'} = (\alpha_{ij}) — координатное матричное представление T\mathbf{T}, удовлетворяющее [T(u→)]B′=[T]BB′[u→]B[\mathbf{T}(\overrightarrow {u})]_{\mathcal{B}'} = [\mathbf{T}]_{\mathcal{B}\mathcal{B}'}[\overrightarrow {u}]_{\mathcal{B}} для любого u→\overrightarrow {u}.

?
Задача 4.7.10

Если T\mathbf{T} — линейный оператор на пространстве V\mathcal{V} с базисом B\mathcal{B}, объясните, почему [Tk]B=[T]Bk[\mathbf{T}^k]_{\mathcal{B}} = [\mathbf{T}]_{\mathcal{B}}^k для всех неотрицательных целых kk.

?
Задача 4.7.11

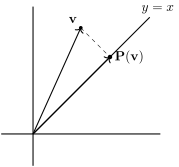
Пусть P\mathbf{P} — проектор, отображающий каждую точку v→∈R2\overrightarrow {v} \in \mathbb {R}^{2} в её ортогональную проекцию на прямую y=xy = x.

Рисунок 4.7.4Рисунок 4.7.4

?
(a)

Найдите координатную матрицу P\mathbf{P} относительно стандартного базиса.

(b)

Найдите ортогональную проекцию v→=(αβ)\overrightarrow {v} = \begin{pmatrix} \alpha \\ \beta \end{pmatrix} на прямую y=xy = x.

Задача 4.7.12

Для стандартного базиса S={(1000),(0100),(0010),(0001)}\mathcal{S} = \left\{ \begin{pmatrix} 1 & 0 \\ 0 & 0 \end{pmatrix}, \begin{pmatrix} 0 & 1 \\ 0 & 0 \end{pmatrix}, \begin{pmatrix} 0 & 0 \\ 1 & 0 \end{pmatrix}, \begin{pmatrix} 0 & 0 \\ 0 & 1 \end{pmatrix}\right\} пространства R2×2\mathbb {R}^{2 \times 2} найдите матричное представление [T]S[\mathbf{T}]_{\mathcal{S}} для каждого из следующих линейных операторов на R2×2\mathbb {R}^{2 \times 2}, а затем проверьте, что [T(U)]S=[T]S[U]S[\mathbf{T}(\mathbf{U})]_{\mathcal{S}} = [\mathbf{T}]_{\mathcal{S}}[\mathbf{U}]_{\mathcal{S}} для U=(abcd)\mathbf{U} = \begin{pmatrix} a & b \\ c & d \end{pmatrix}.

?
(a)

T(X2×2)=X+XT2\mathbf{T}(\mathbf{X}_{2 \times 2}) = \dfrac {\mathbf{X} + \mathbf{X}^T}{2}.

(b)

T(X2×2)=AX−XA\mathbf{T}(\mathbf{X}_{2 \times 2}) = \mathbf{A}\mathbf{X} - \mathbf{X}\mathbf{A}, где A=(11−1−1)\mathbf{A} = \begin{pmatrix} 1 & 1 \\ -1 & -1 \end{pmatrix}.

Задача 4.7.13

Для P2\mathcal{P}_2 и P3\mathcal{P}_3 (пространств многочленов степени не выше двух и трёх соответственно) пусть S:P2→P3\mathbf{S} : \mathcal{P}_2 \rightarrow \mathcal{P}_3 — линейное преобразование, определённое как S(p)=∫0tp(x) dx\mathbf{S}(p) = \int_0^t p(x)\, dx. Найдите [S]BB′[\mathbf{S}]_{\mathcal{B}\mathcal{B}'}, где B={1,t,t2}\mathcal{B} = \left\{ 1, t, t^2\right\} и B′={1,t,t2,t3}\mathcal{B}' = \left\{ 1, t, t^2, t^3\right\}.

?
Задача 4.7.14

Пусть Q\mathbf{Q} — линейный оператор на R2\mathbb {R}^{2}, поворачивающий каждую точку против часовой стрелки на угол θ\theta, а R\mathbf{R} — линейный оператор на R2\mathbb {R}^{2}, отражающий каждую точку относительно оси xx.

?
(a)

Найдите матрицу композиции [RQ]S[\mathbf{R}\mathbf{Q}]_{\mathcal{S}} относительно стандартного базиса S\mathcal{S}.

(b)

Относительно стандартного базиса найдите матрицу линейного оператора, поворачивающего каждую точку в R2\mathbb {R}^{2} против часовой стрелки на угол 2θ2\theta.

Задача 4.7.15

Пусть P:U→V\mathbf{P} : \mathcal{U} \rightarrow \mathcal{V} и Q:U→V\mathbf{Q} : \mathcal{U} \rightarrow \mathcal{V} — два линейных преобразования, а B\mathcal{B} и B′\mathcal{B}' — произвольные базисы U\mathcal{U} и V\mathcal{V} соответственно.

?
(a)

Приведите подробности, объясняющие, почему [P+Q]BB′=[P]BB′+[Q]BB′[\mathbf{P} + \mathbf{Q}]_{\mathcal{B}\mathcal{B}'} = [\mathbf{P}]_{\mathcal{B}\mathcal{B}'} + [\mathbf{Q}]_{\mathcal{B}\mathcal{B}'}.

(b)

Приведите подробности, объясняющие, почему [αP]BB′=α[P]BB′[\alpha \mathbf{P}]_{\mathcal{B}\mathcal{B}'} = \alpha [\mathbf{P}]_{\mathcal{B}\mathcal{B}'}, где α\alpha — произвольный скаляр.

Задача 4.7.16

Пусть I\mathbf{I} — тождественный оператор на nn-мерном пространстве V\mathcal{V}.

?
(a)

Объясните, почему

[I]B=(10⋯001⋯0⋮⋮⋱⋮00⋯1) [\mathbf{I}]_{\mathcal{B}} = \begin{pmatrix} 1 & 0 & \cdots & 0 \\ 0 & 1 & \cdots & 0 \\ \vdots & \vdots & \ddots & \vdots \\ 0 & 0 & \cdots & 1 \end{pmatrix}

независимо от выбора базиса B\mathcal{B}.

(b)

Пусть B={x→i}i=1n\mathcal{B} = \left\{ \overrightarrow {x}_i\right\}_{i=1}^n и B′={y→i}i=1n\mathcal{B}' = \left\{ \overrightarrow {y}_i\right\}_{i=1}^n — два различных базиса V\mathcal{V}, и пусть T\mathbf{T} — линейный оператор на V\mathcal{V}, отображающий векторы из B′\mathcal{B}' в векторы из B\mathcal{B} по правилу T(y→i)=x→i\mathbf{T}(\overrightarrow {y}_i) = \overrightarrow {x}_i для i=1,2,…,ni = 1, 2, \ldots , n. Объясните, почему

[I]BB′=[T]B=[T]B′=([x→1]B′  |  [x→2]B′  |  ⋯  |  [x→n]B′). [\mathbf{I}]_{\mathcal{B}\mathcal{B}'} = [\mathbf{T}]_{\mathcal{B}} = [\mathbf{T}]_{\mathcal{B}'} = \left( [\overrightarrow {x}_1]_{\mathcal{B}'} \; \middle | \; [\overrightarrow {x}_2]_{\mathcal{B}'} \; \middle | \; \cdots \; \middle | \; [\overrightarrow {x}_n]_{\mathcal{B}'} \right).
(c)

Когда V=R3\mathcal{V} = \mathbb {R}^{3}, найдите [I]BB′[\mathbf{I}]_{\mathcal{B}\mathcal{B}'} для

B={(100),(010),(001)},B′={(100),(110),(111)}. \mathcal{B} = \left\{ \begin{pmatrix} 1 \\ 0 \\ 0 \end{pmatrix}, \begin{pmatrix} 0 \\ 1 \\ 0 \end{pmatrix}, \begin{pmatrix} 0 \\ 0 \\ 1 \end{pmatrix}\right\} , \qquad \mathcal{B}' = \left\{ \begin{pmatrix} 1 \\ 0 \\ 0 \end{pmatrix}, \begin{pmatrix} 1 \\ 1 \\ 0 \end{pmatrix}, \begin{pmatrix} 1 \\ 1 \\ 1 \end{pmatrix}\right\} .
Задача 4.7.17

Пусть T:R3→R3\mathbf{T} : \mathbb {R}^{3} \rightarrow \mathbb {R}^{3} — линейный оператор, определённый как

T(x,y,z)=(2x−y,  −x+2y−z,  z−y). \mathbf{T}(x,y,z) = (2x-y, \; -x+2y-z, \; z-y).
?
(a)

Найдите T−1(x,y,z)\mathbf{T}^{-1}(x,y,z).

(b)

Найдите [T−1]S[\mathbf{T}^{-1}]_{\mathcal{S}}, где S\mathcal{S} — стандартный базис R3\mathbb {R}^{3}.

Задача 4.7.18

Пусть T\mathbf{T} — линейный оператор на nn-мерном пространстве V\mathcal{V}. Покажите, что следующие утверждения эквивалентны.

  1. T−1\mathbf{T}^{-1} существует.

  2. T\mathbf{T} — взаимно однозначное отображение (то есть T(x→)=T(y→)  ⟹  x→=y→\mathbf{T}(\overrightarrow {x}) = \mathbf{T}(\overrightarrow {y}) \implies \overrightarrow {x} = \overrightarrow {y}).

  3. N(T)={0→}N(\mathbf{T}) = \left\{ \overrightarrow {0}\right\}.

  4. T\mathbf{T} — отображение на (сюръекция) (то есть для каждого v→∈V\overrightarrow {v} \in \mathcal{V} найдётся x→∈V\overrightarrow {x} \in \mathcal{V} такой, что T(x→)=v→\mathbf{T}(\overrightarrow {x}) = \overrightarrow {v}).

?
Задача 4.7.19

Пусть V\mathcal{V} — nn-мерное пространство с базисом B={u→i}i=1n\mathcal{B} = \left\{ \overrightarrow {u}_i\right\}_{i=1}^n.

?
(a)

Докажите, что набор векторов {x→1,x→2,…,x→r}⊆V\left\{ \overrightarrow {x}_1, \overrightarrow {x}_2, \ldots , \overrightarrow {x}_r\right\} \subseteq \mathcal{V} линейно независим тогда и только тогда, когда набор координатных векторов

{[x→1]B,  [x→2]B,  …,  [x→r]B}⊆Rn×1 \left\{ [\overrightarrow {x}_1]_{\mathcal{B}}, \; [\overrightarrow {x}_2]_{\mathcal{B}}, \; \ldots , \; [\overrightarrow {x}_r]_{\mathcal{B}}\right\} \subseteq \mathbb {R}^{n \times 1}

является линейно независимым набором.

(b)

Если T\mathbf{T} — линейный оператор на V\mathcal{V}, то образом T\mathbf{T} называется множество

R(T)={T(x→)∣x→∈V}. R(\mathbf{T}) = \left\{ \mathbf{T}(\overrightarrow {x}) \mid \overrightarrow {x} \in \mathcal{V}\right\} .

Предположим, что базисные столбцы [T]B[\mathbf{T}]_{\mathcal{B}} находятся в позициях b1,b2,…,brb_1, b_2, \ldots , b_r. Объясните, почему {T(u→b1),T(u→b2),…,T(u→br)}\left\{ \mathbf{T}(\overrightarrow {u}_{b_1}), \mathbf{T}(\overrightarrow {u}_{b_2}), \ldots , \mathbf{T}(\overrightarrow {u}_{b_r})\right\} является базисом R(T)R(\mathbf{T}).