Почему именно так
[3/100%]Определите матрицу, связанную с каждой из трёх линейных функций из в , описанных ниже. То есть определите , такие что
Три линейные функции, о которых идёт речь, используются на протяжении всего этого раздела: поворот точек против часовой стрелки на угол ; отражение точек относительно оси ; и проекция точек на прямую в перпендикулярном направлении.
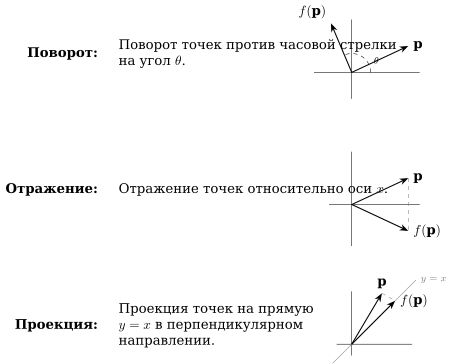 Три линейных преобразования, используемые на протяжении раздела 3.4
Используя умножение матриц, определите линейную функцию, получаемую в результате поворота с последующим отражением (используя поворот и отражение из упражнения 3.4.1).
Используя умножение матриц, определите линейную функцию, получаемую в результате сначала отражения, затем поворота и, наконец, проекции (используя отражение, поворот и проекцию из упражнения 3.4.1).